El centro de operaciones del subsuelo que no se detiene
Todo lo que aparece en esta página proviene del ambiente de demostración de AMARU U-NOC: una mina ficticia y datos sintéticos. El comportamiento es el del producto; los números no son de un cliente.
Entradas
- Sensores fijos y de tercerosgas, térmico, vibración, LiDAR — incluidos los ya instalados
- Robotssensor móvil y ejecutor — nuestros o del cliente
- Los sistemas de su plantaSCADA, historian, CMMS, ERP, CCTV, control de acceso, fire & gas
NOC de IA Agéntica
- Normalizafuentes heterogéneas reducidas a un solo cuadro operacional
- Predicetendencias y firmas leídas antes de que la desviación salga del rango
- Actúaprotocolos ejecutados de forma autónoma — decisiones críticas escaladas a humanos
- Compruebacada acción en una traza de auditoría inmutable, lista para la fiscalización
Resultados
- Producciónfallas anticipadas, mantenimiento antes de la parada, menos indisponibilidad
- Cumplimientoalertas críticas en menos de cinco minutos; informes listos para la inspección
- Personasfuera de la exposición al riesgo, al mando de las decisiones que importan
De lo reactivo a lo predictivo — otro modelo de operación
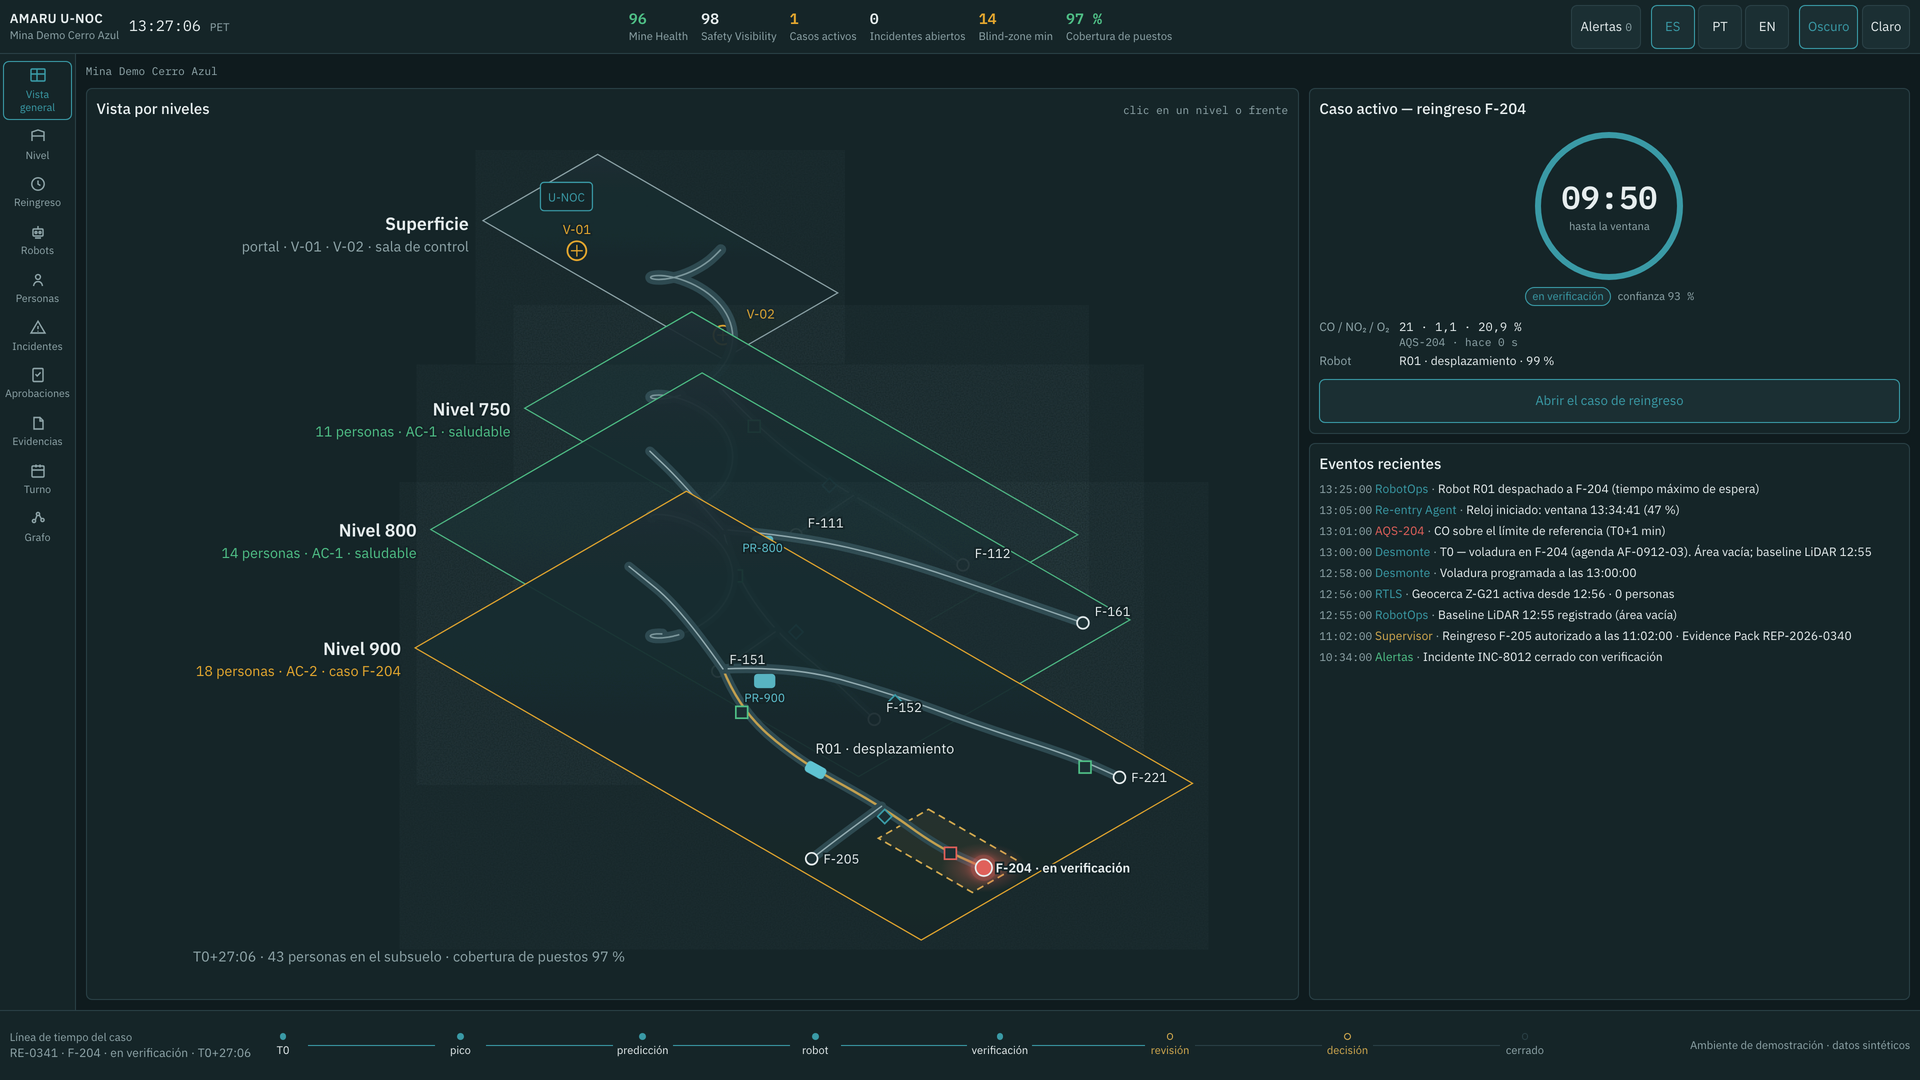
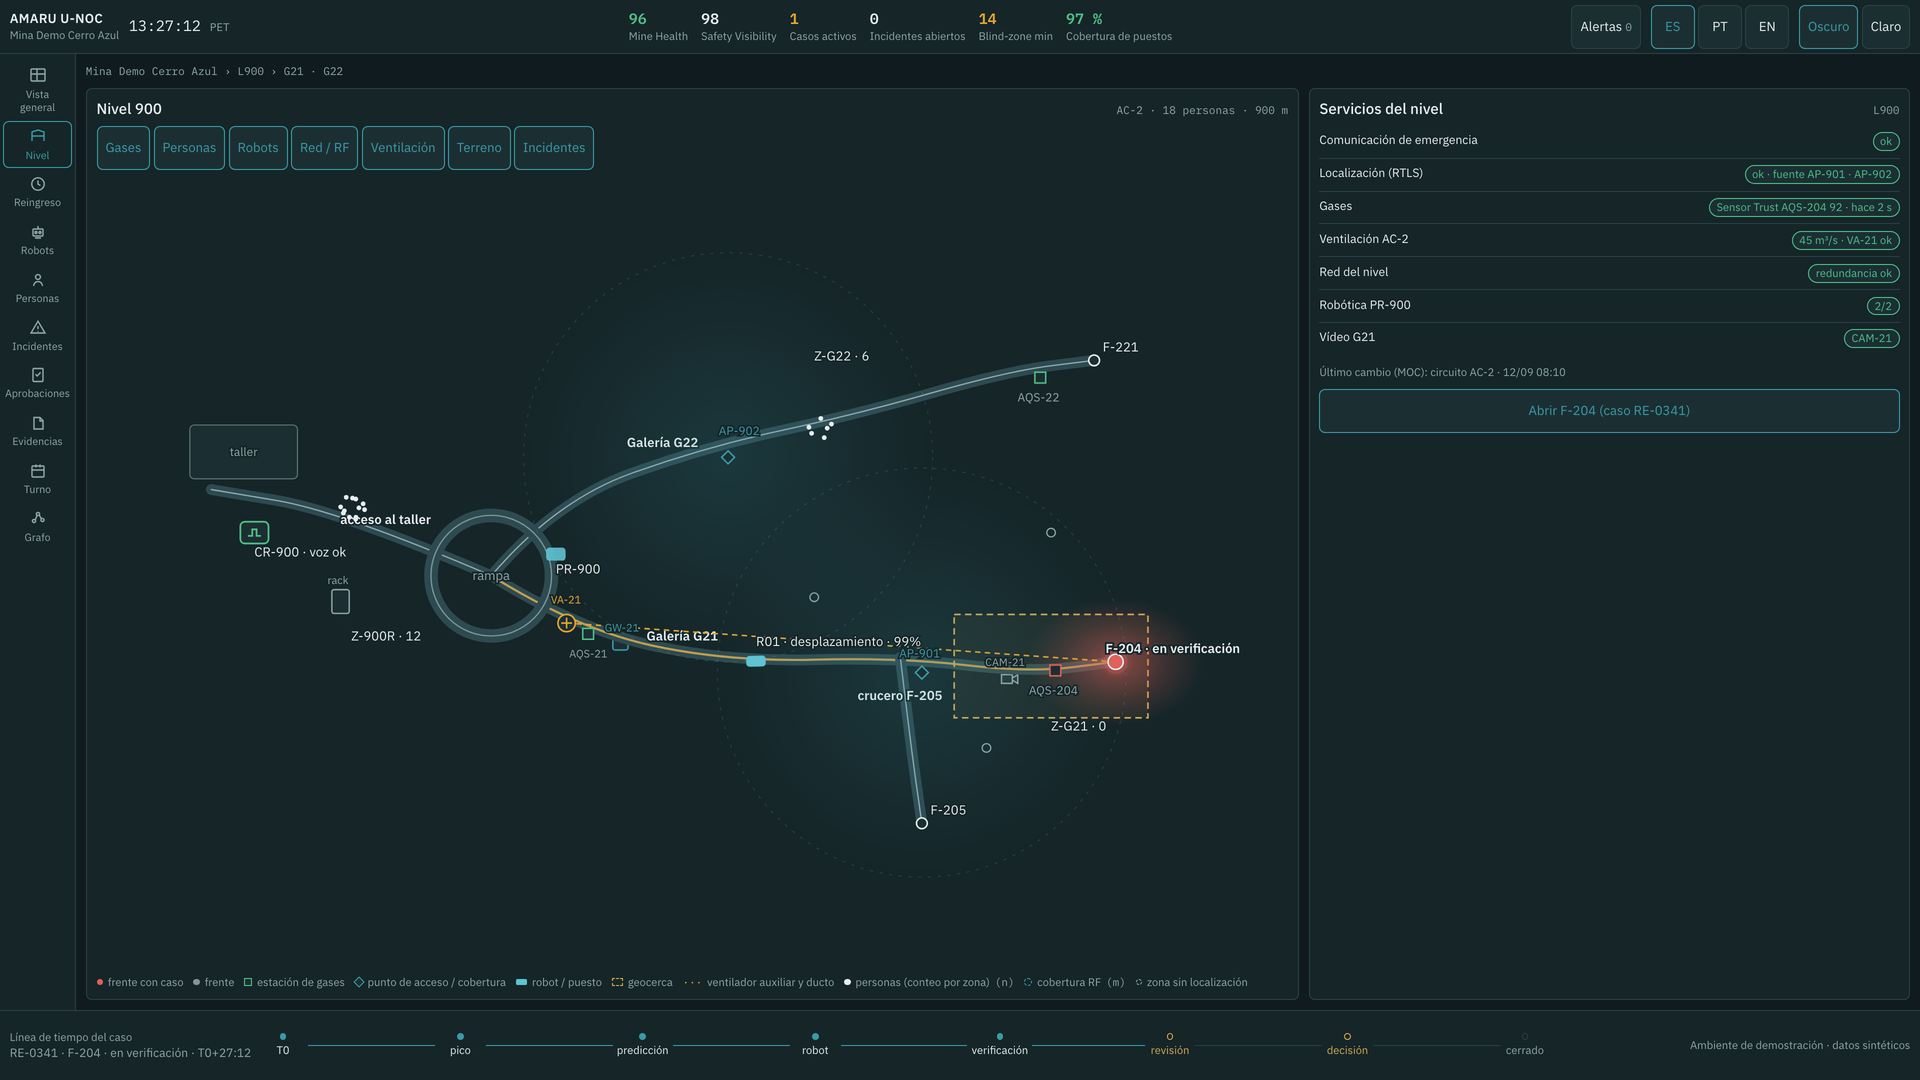
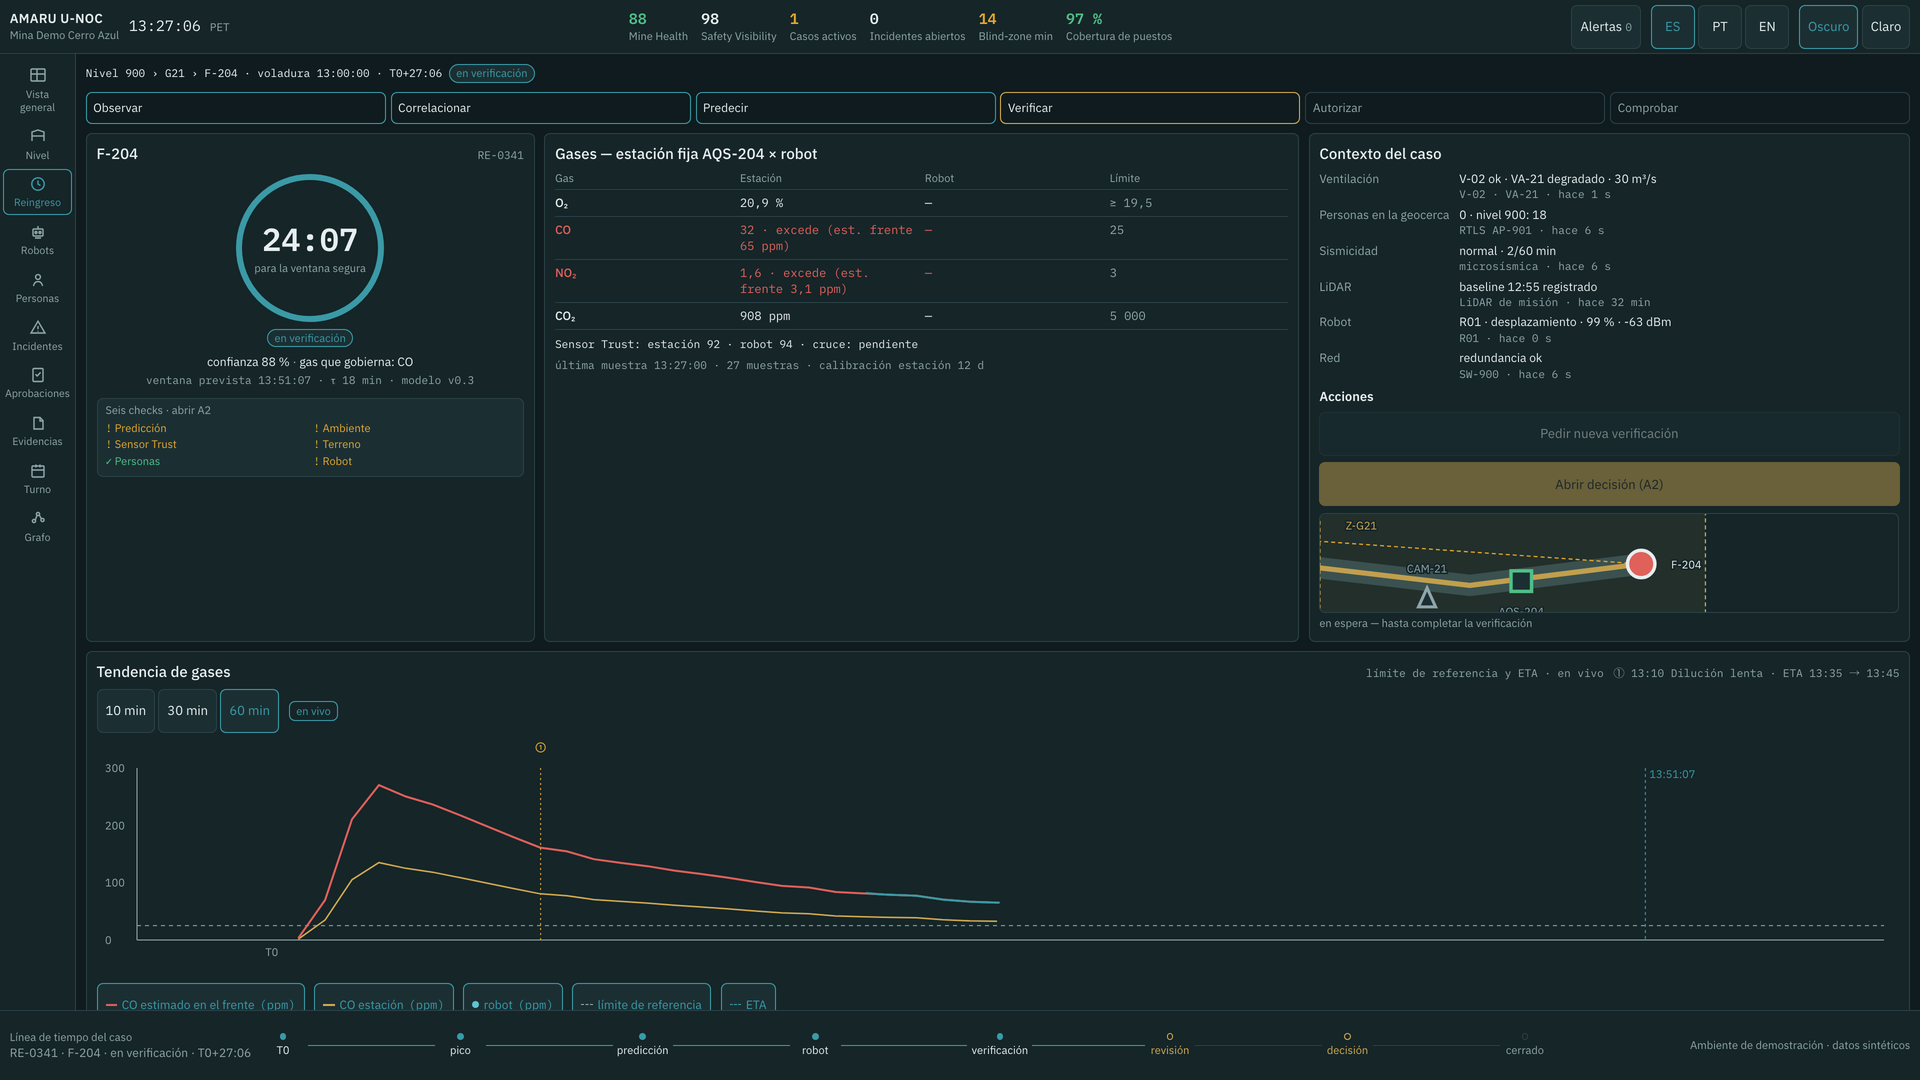
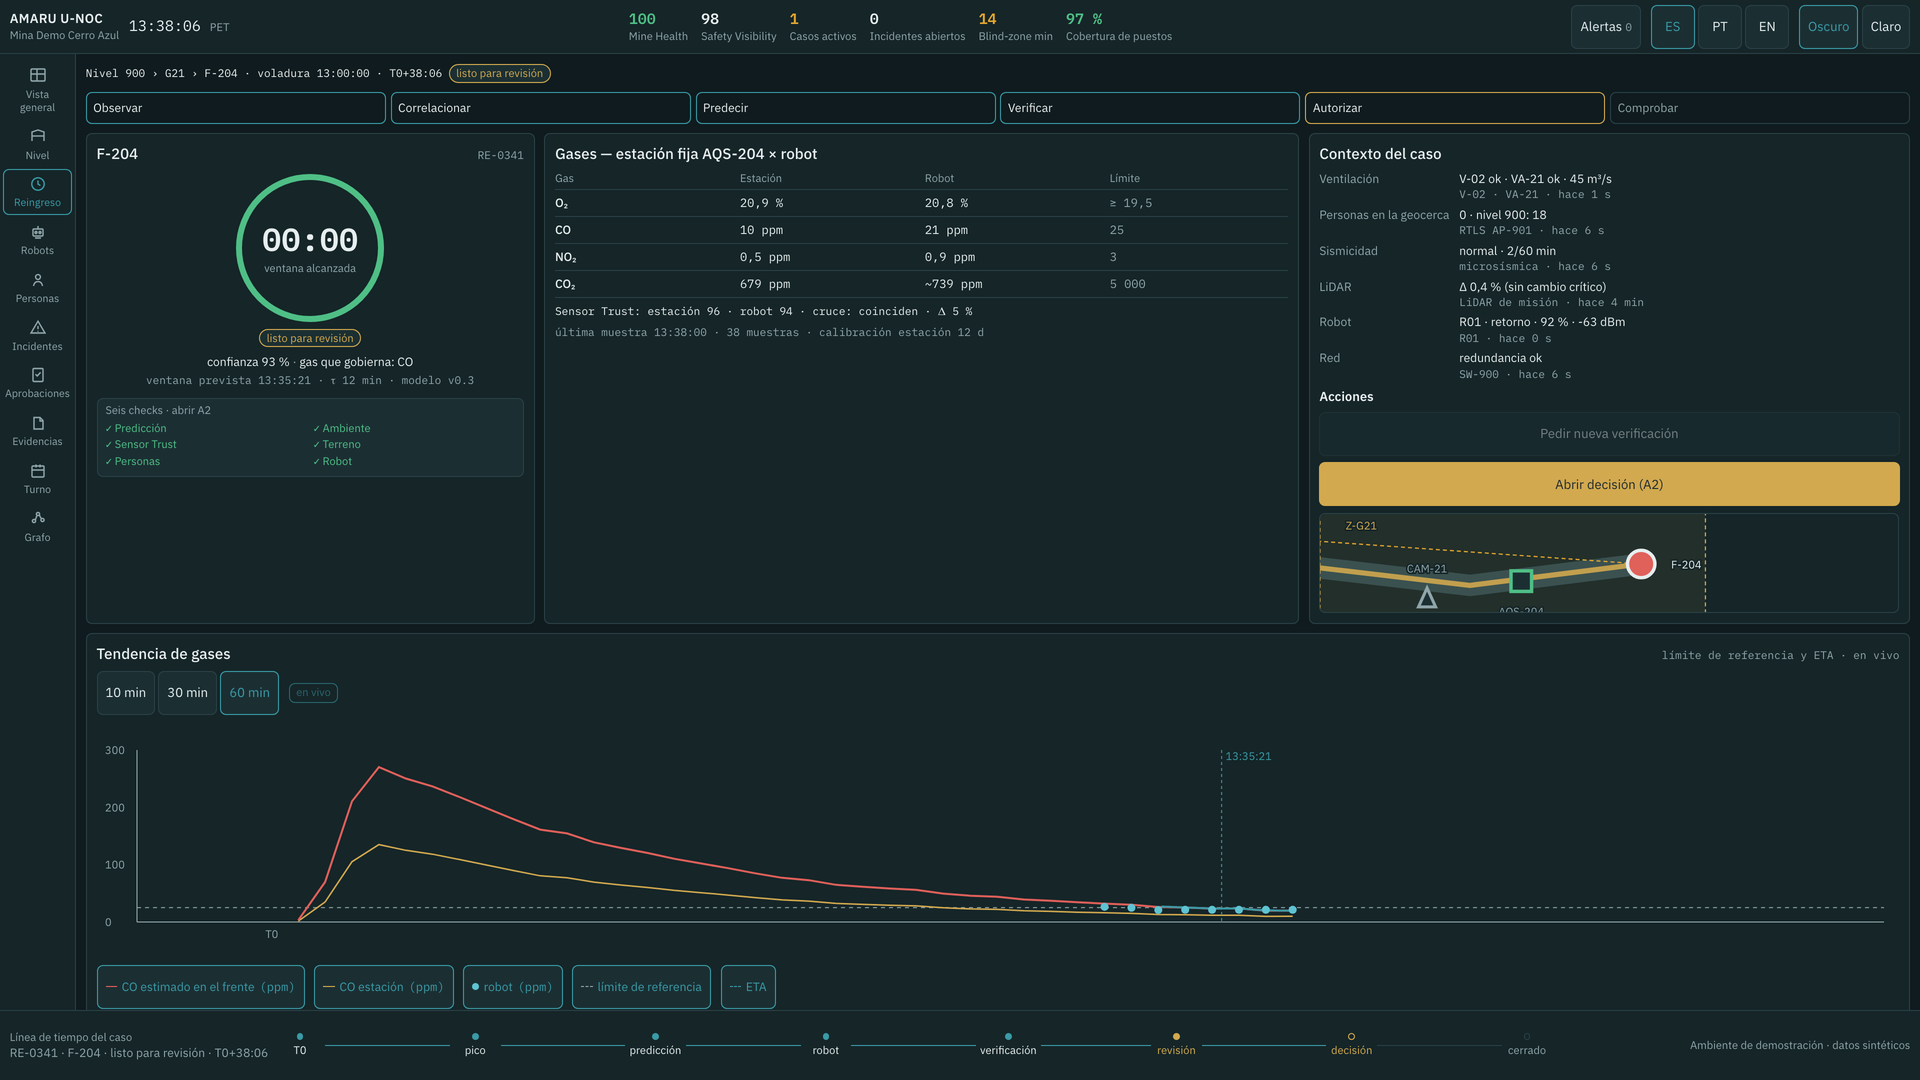
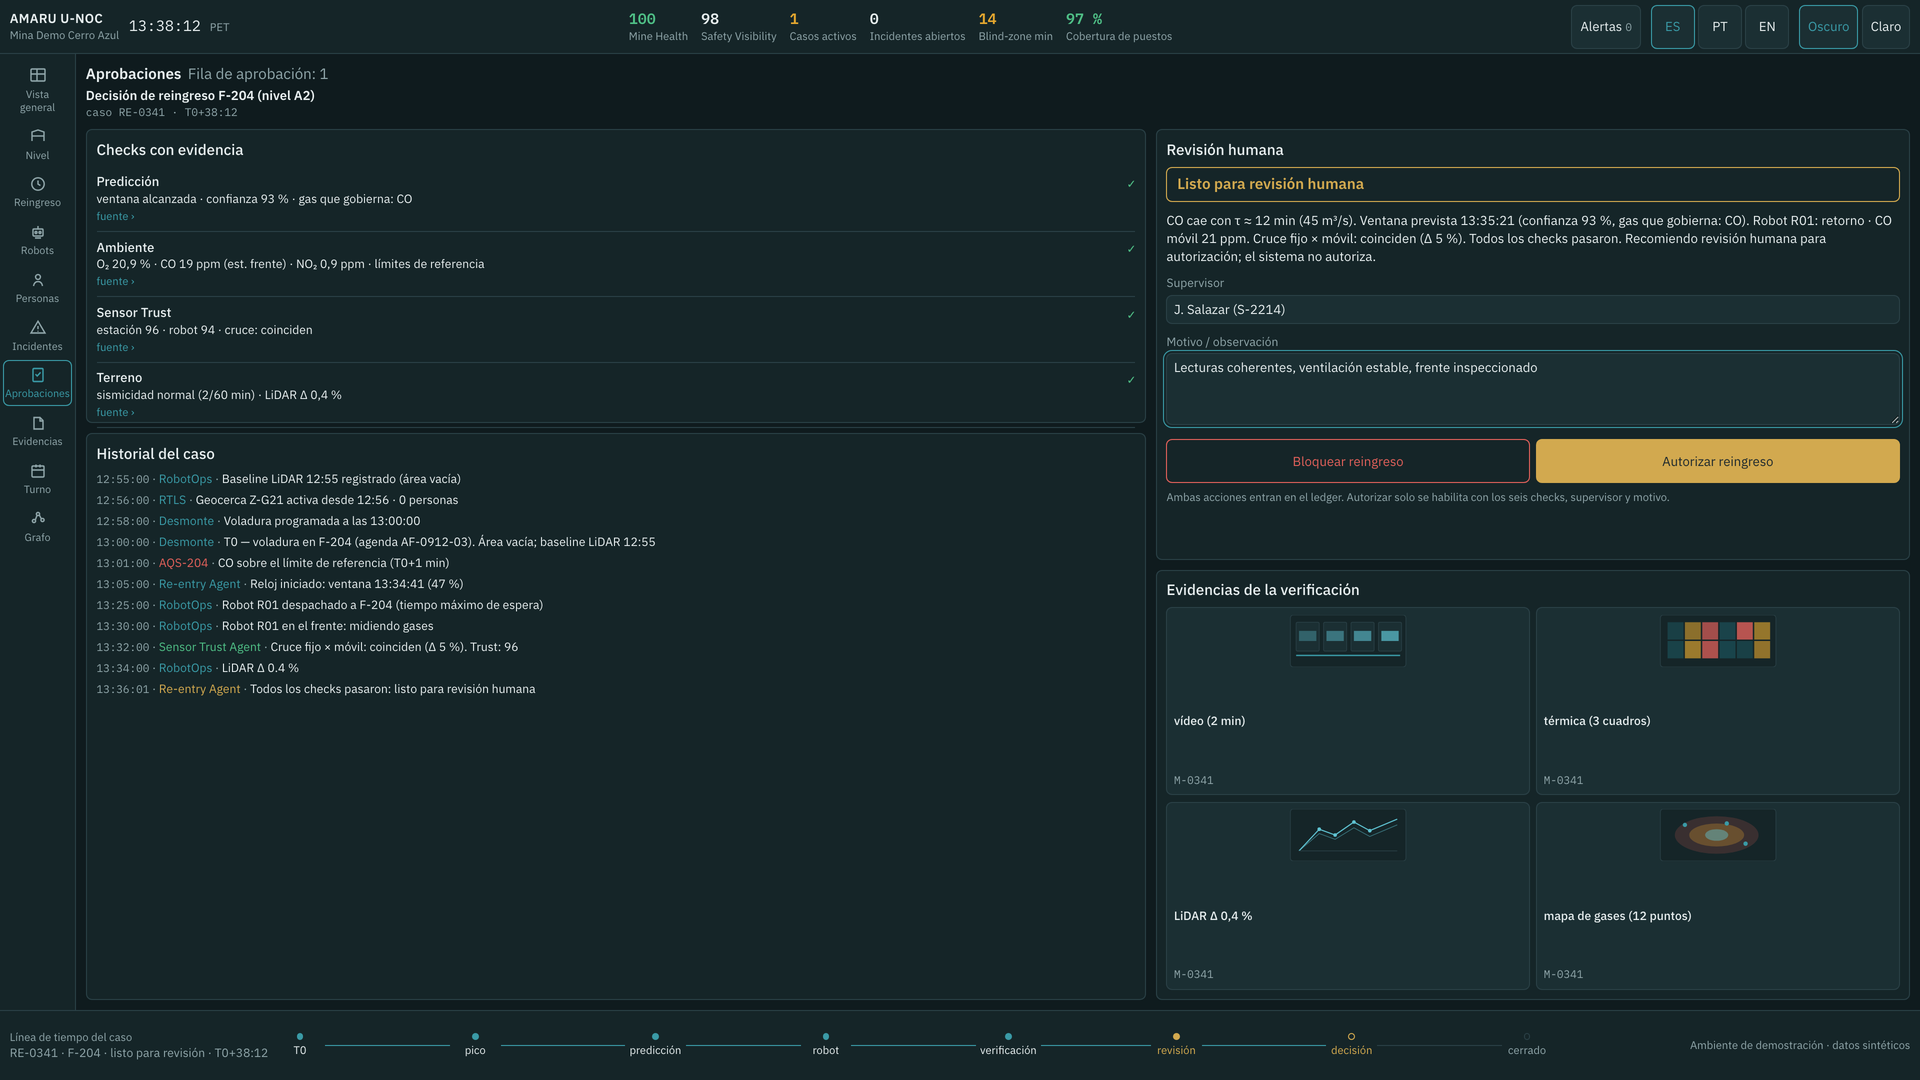
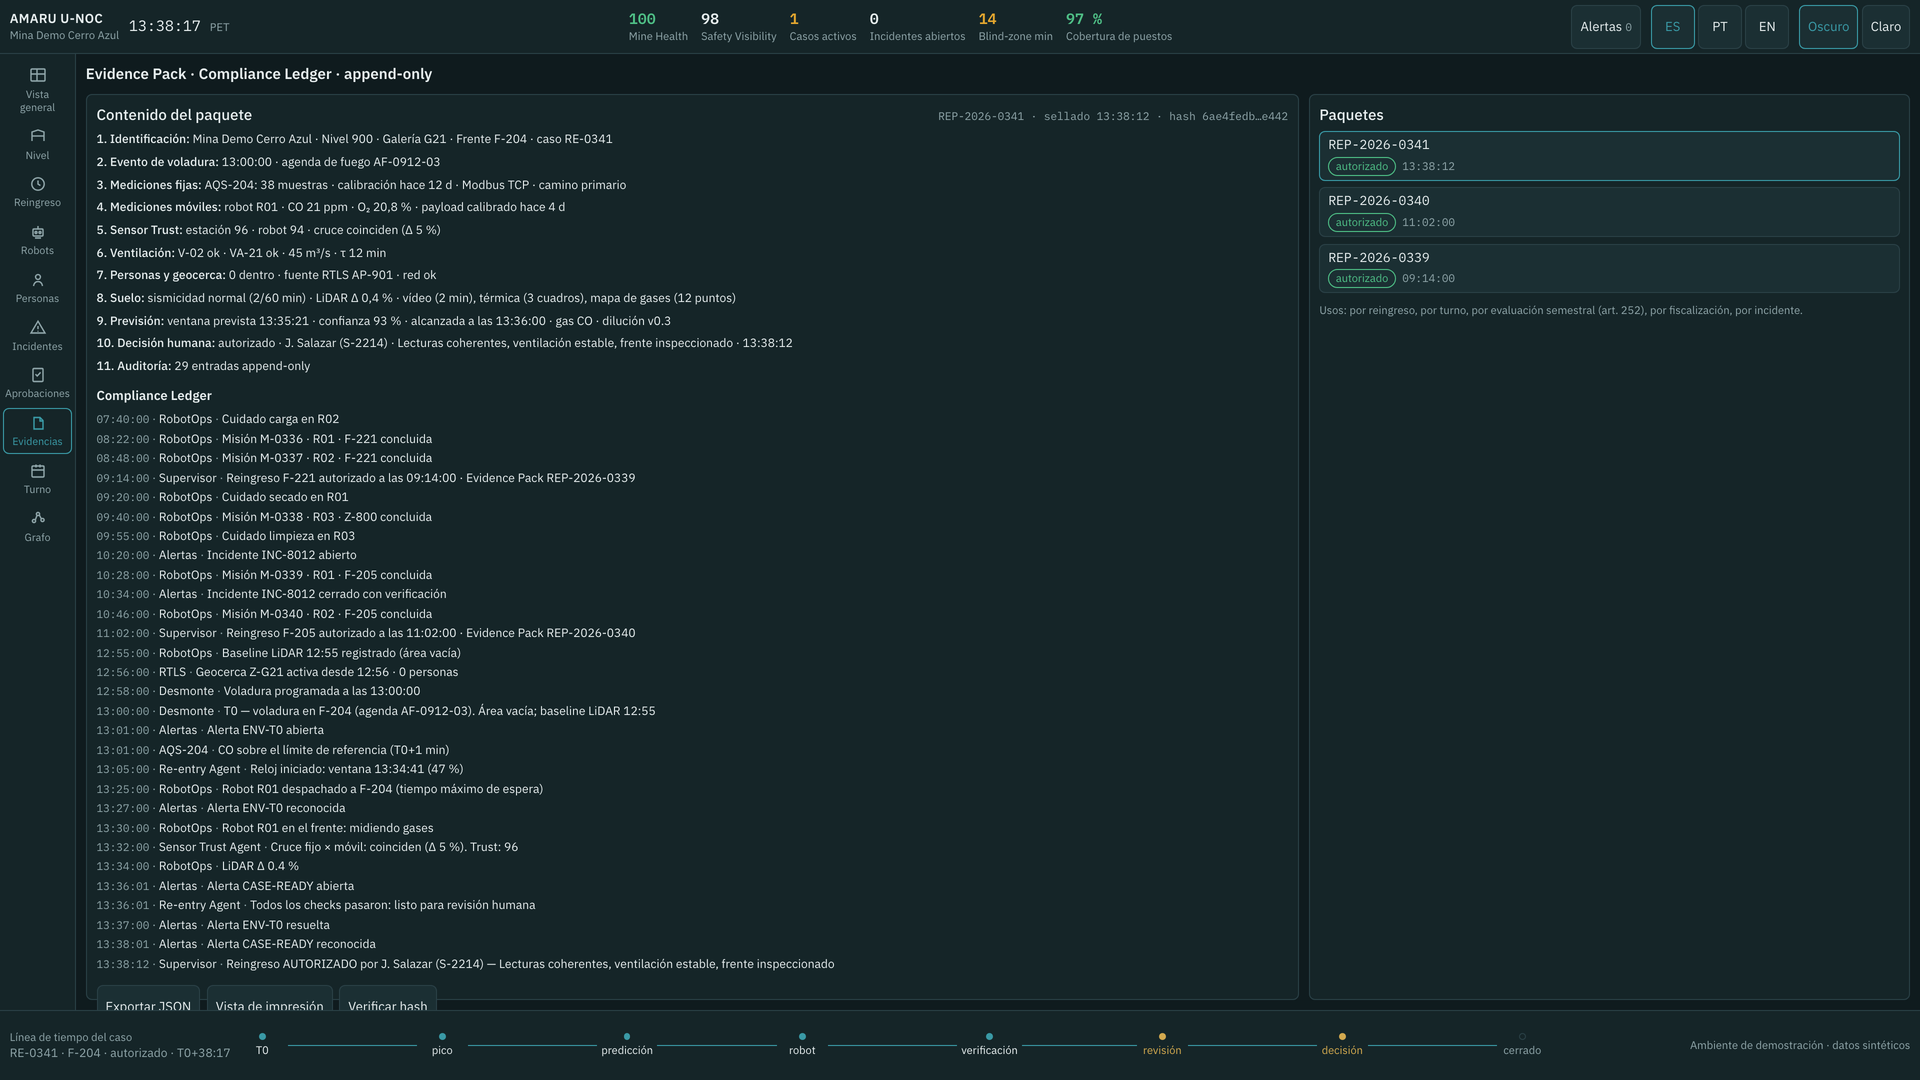
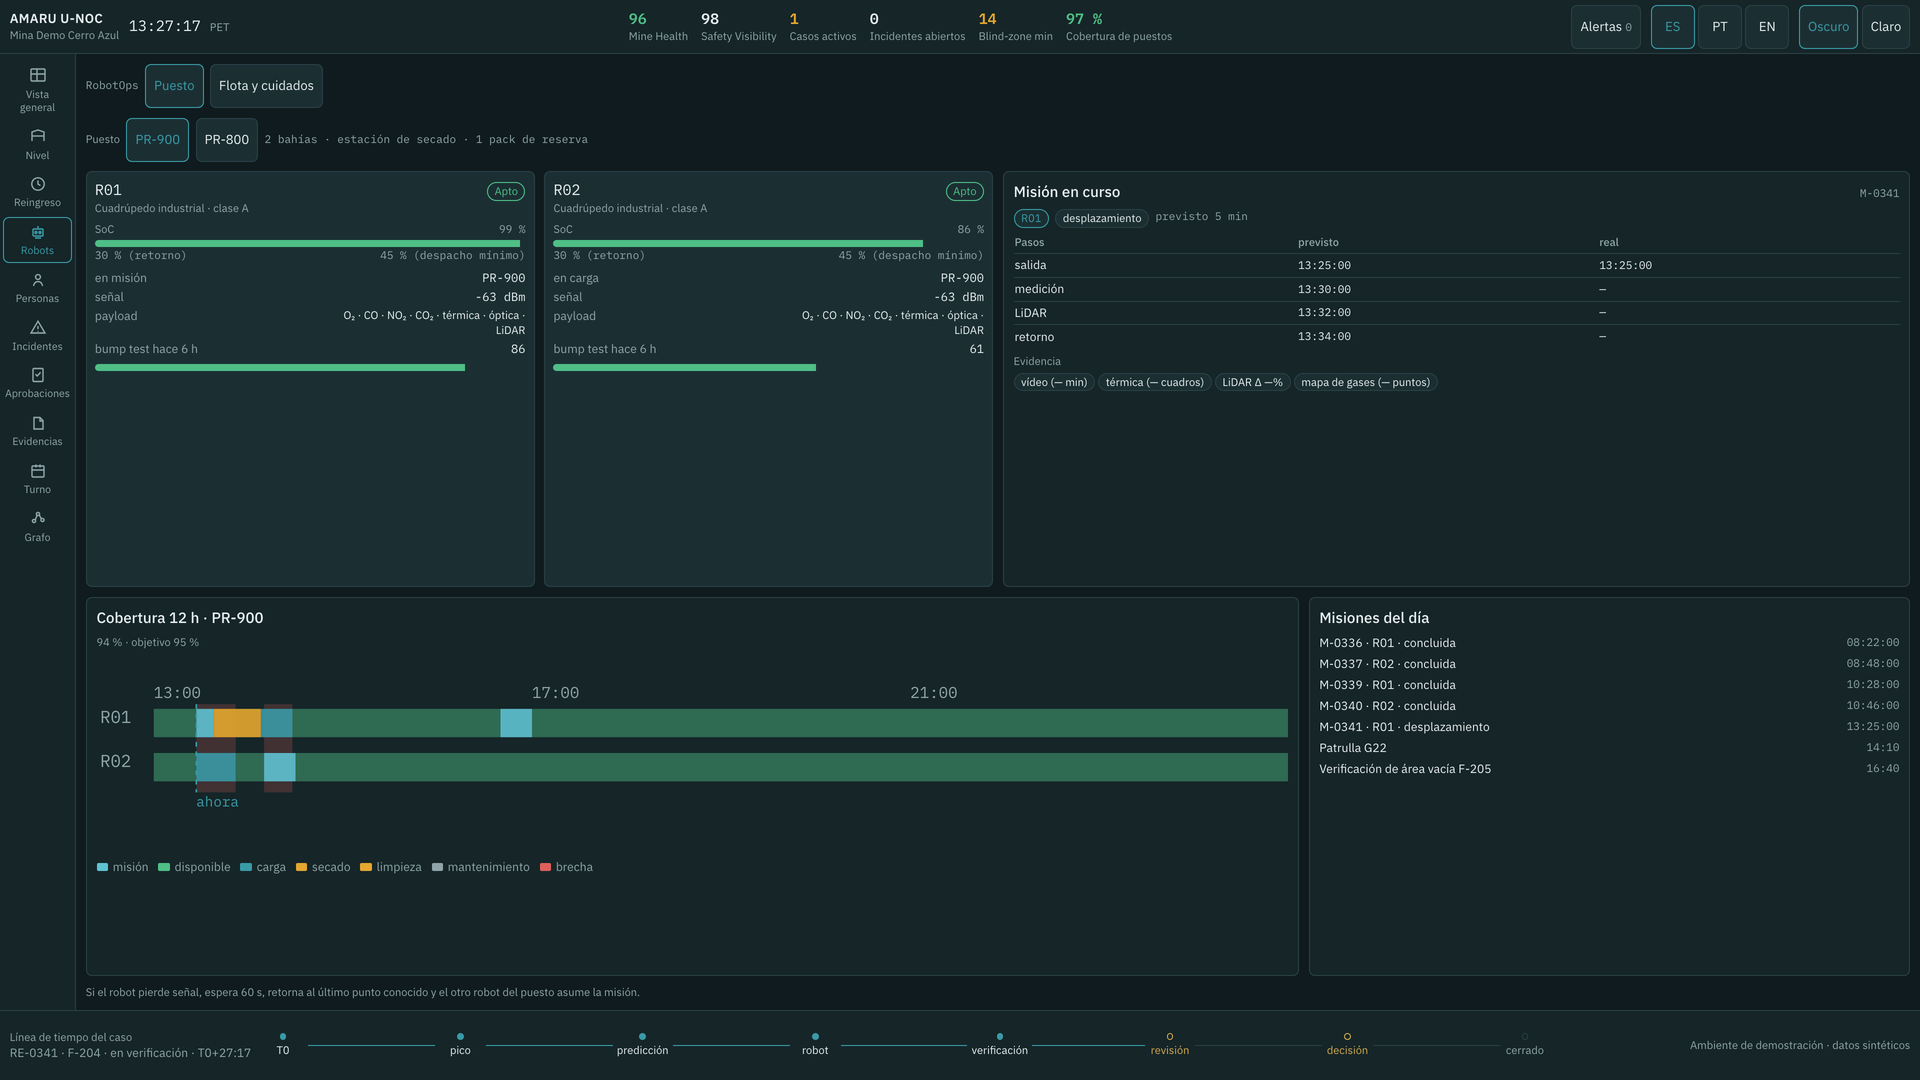
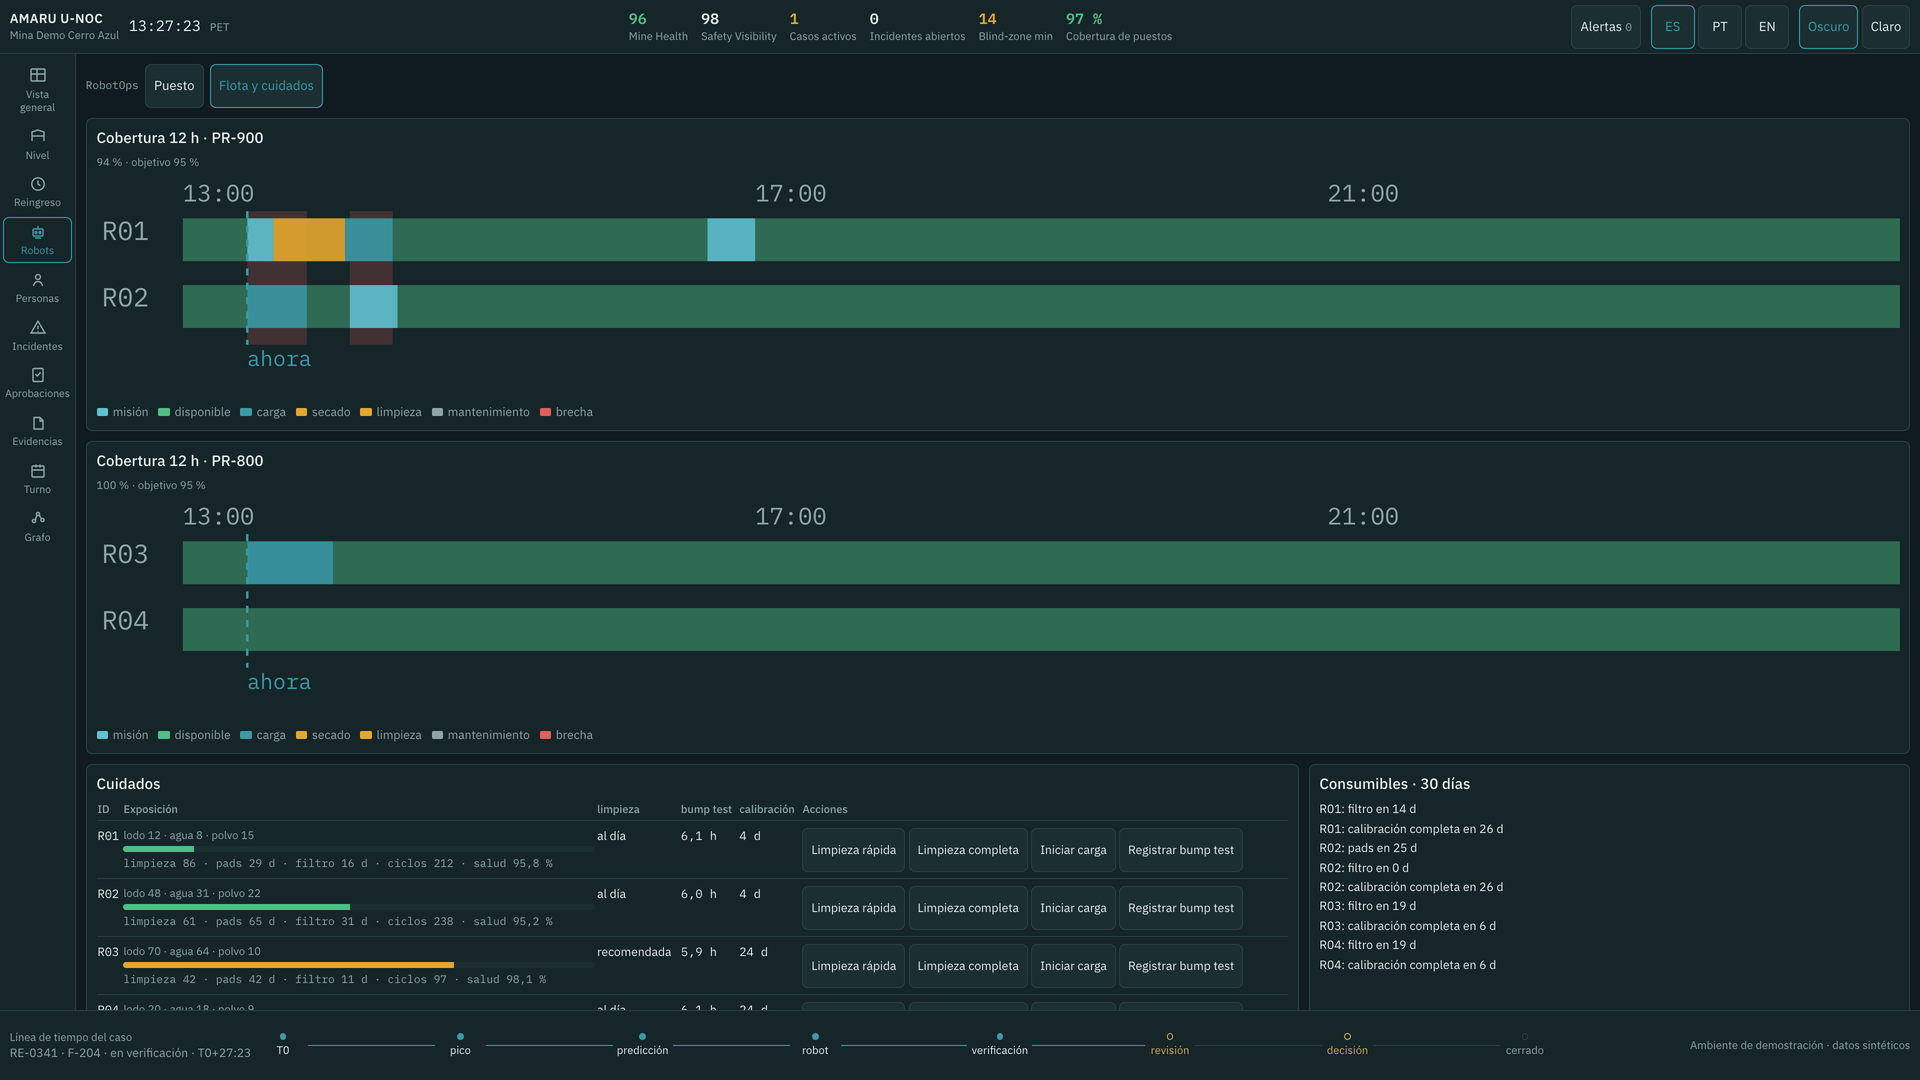
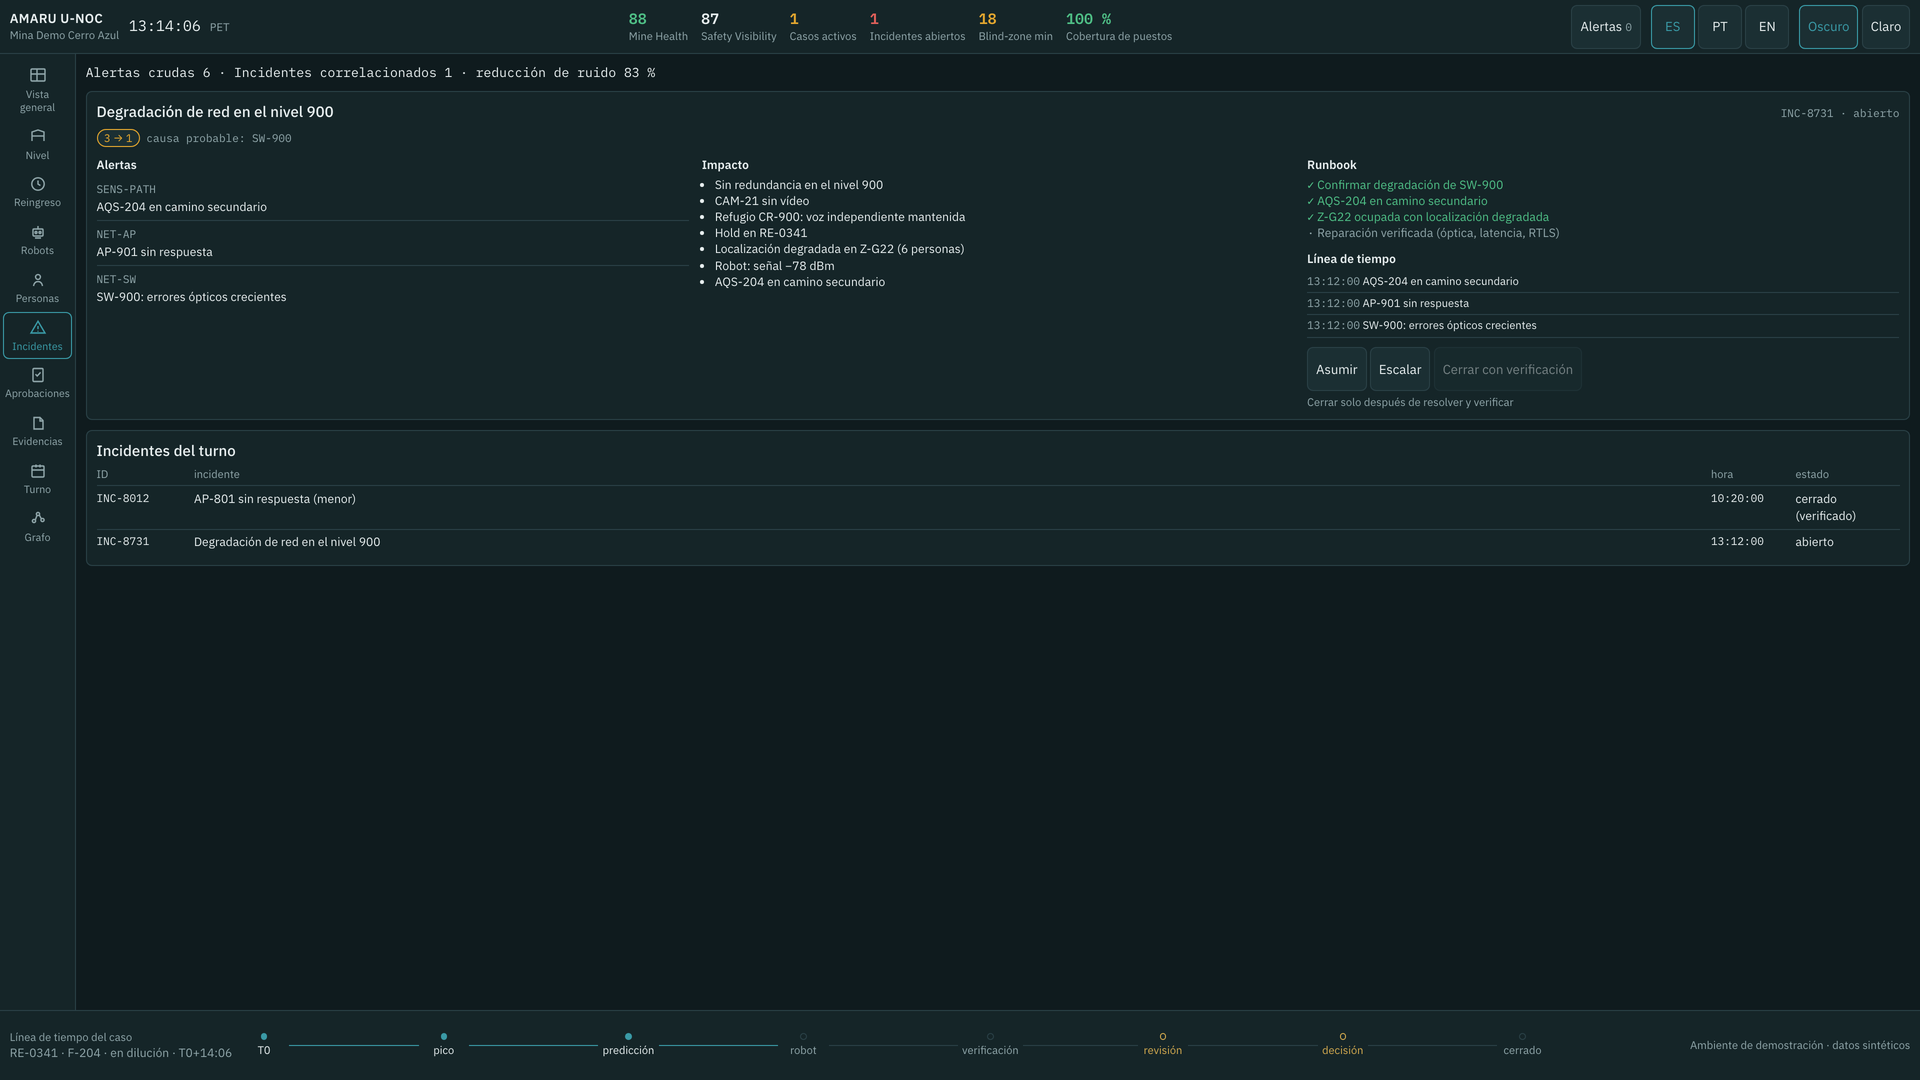
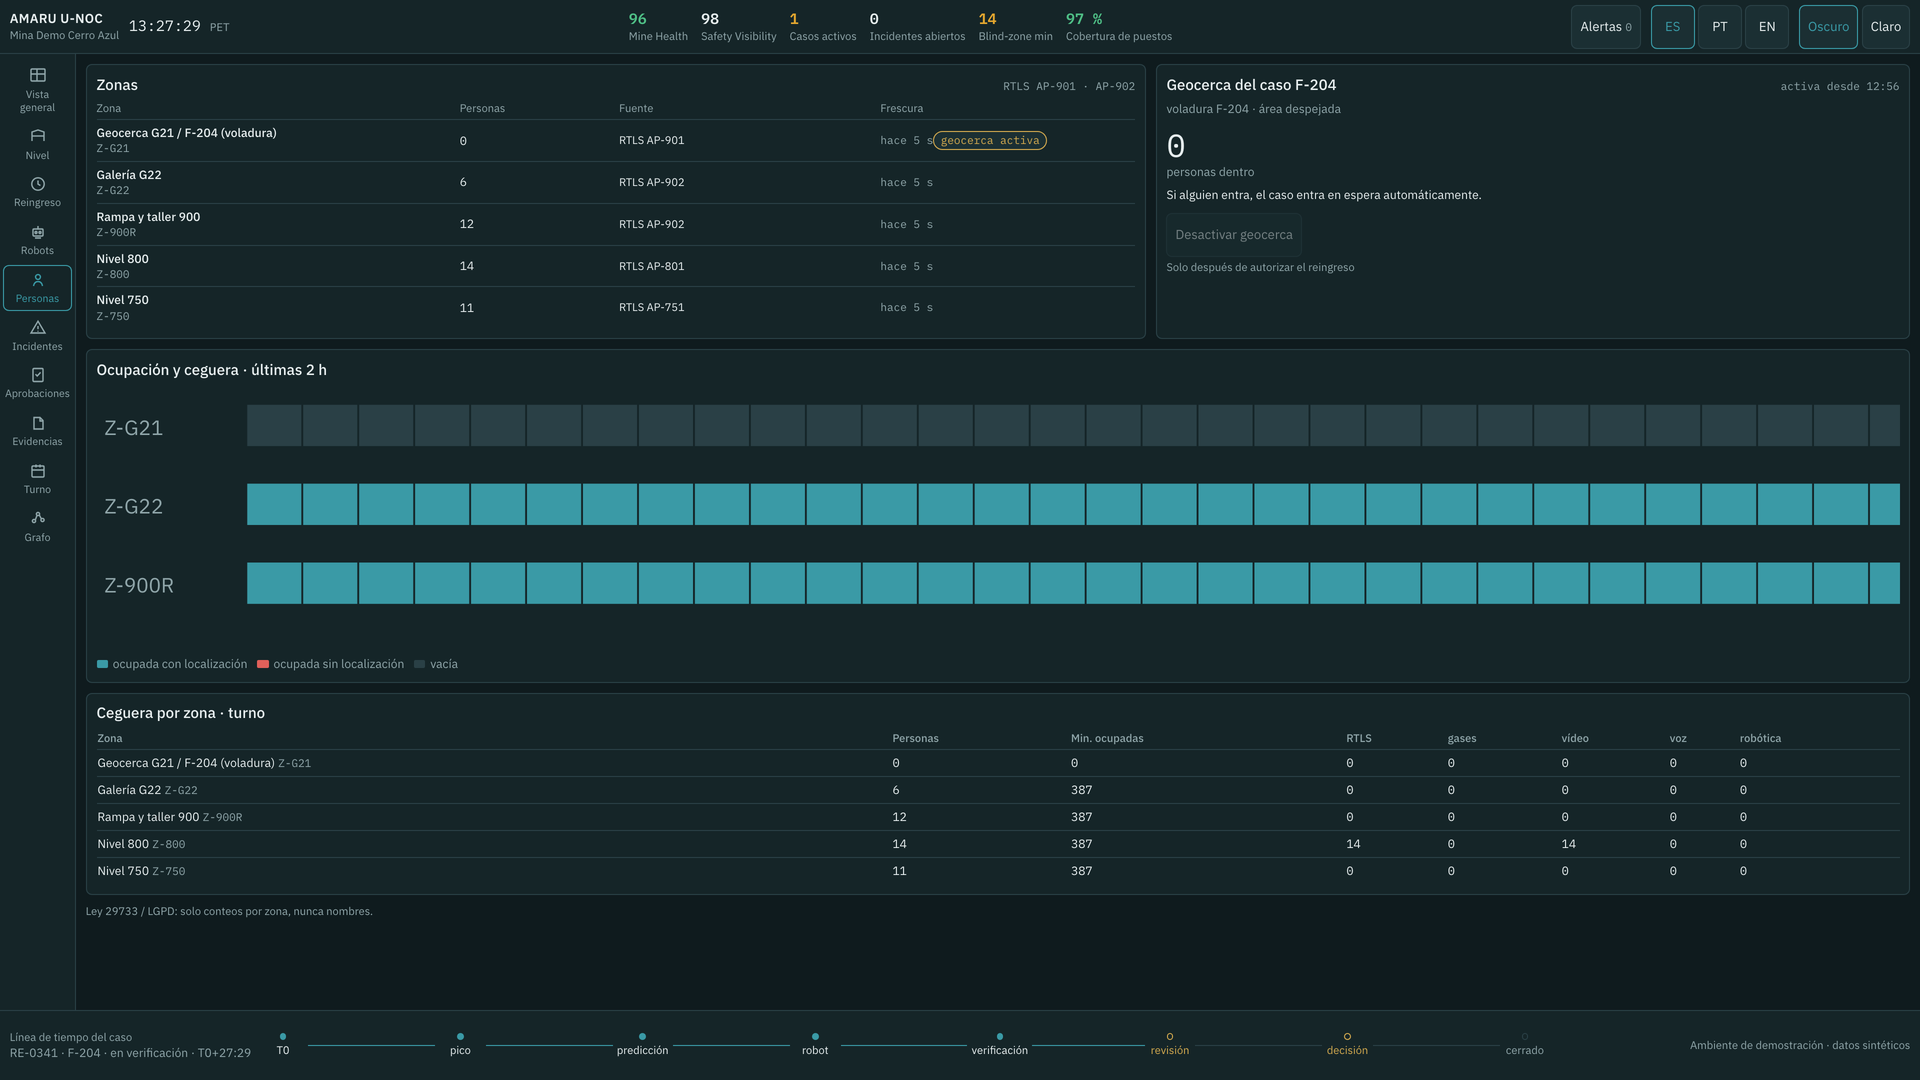
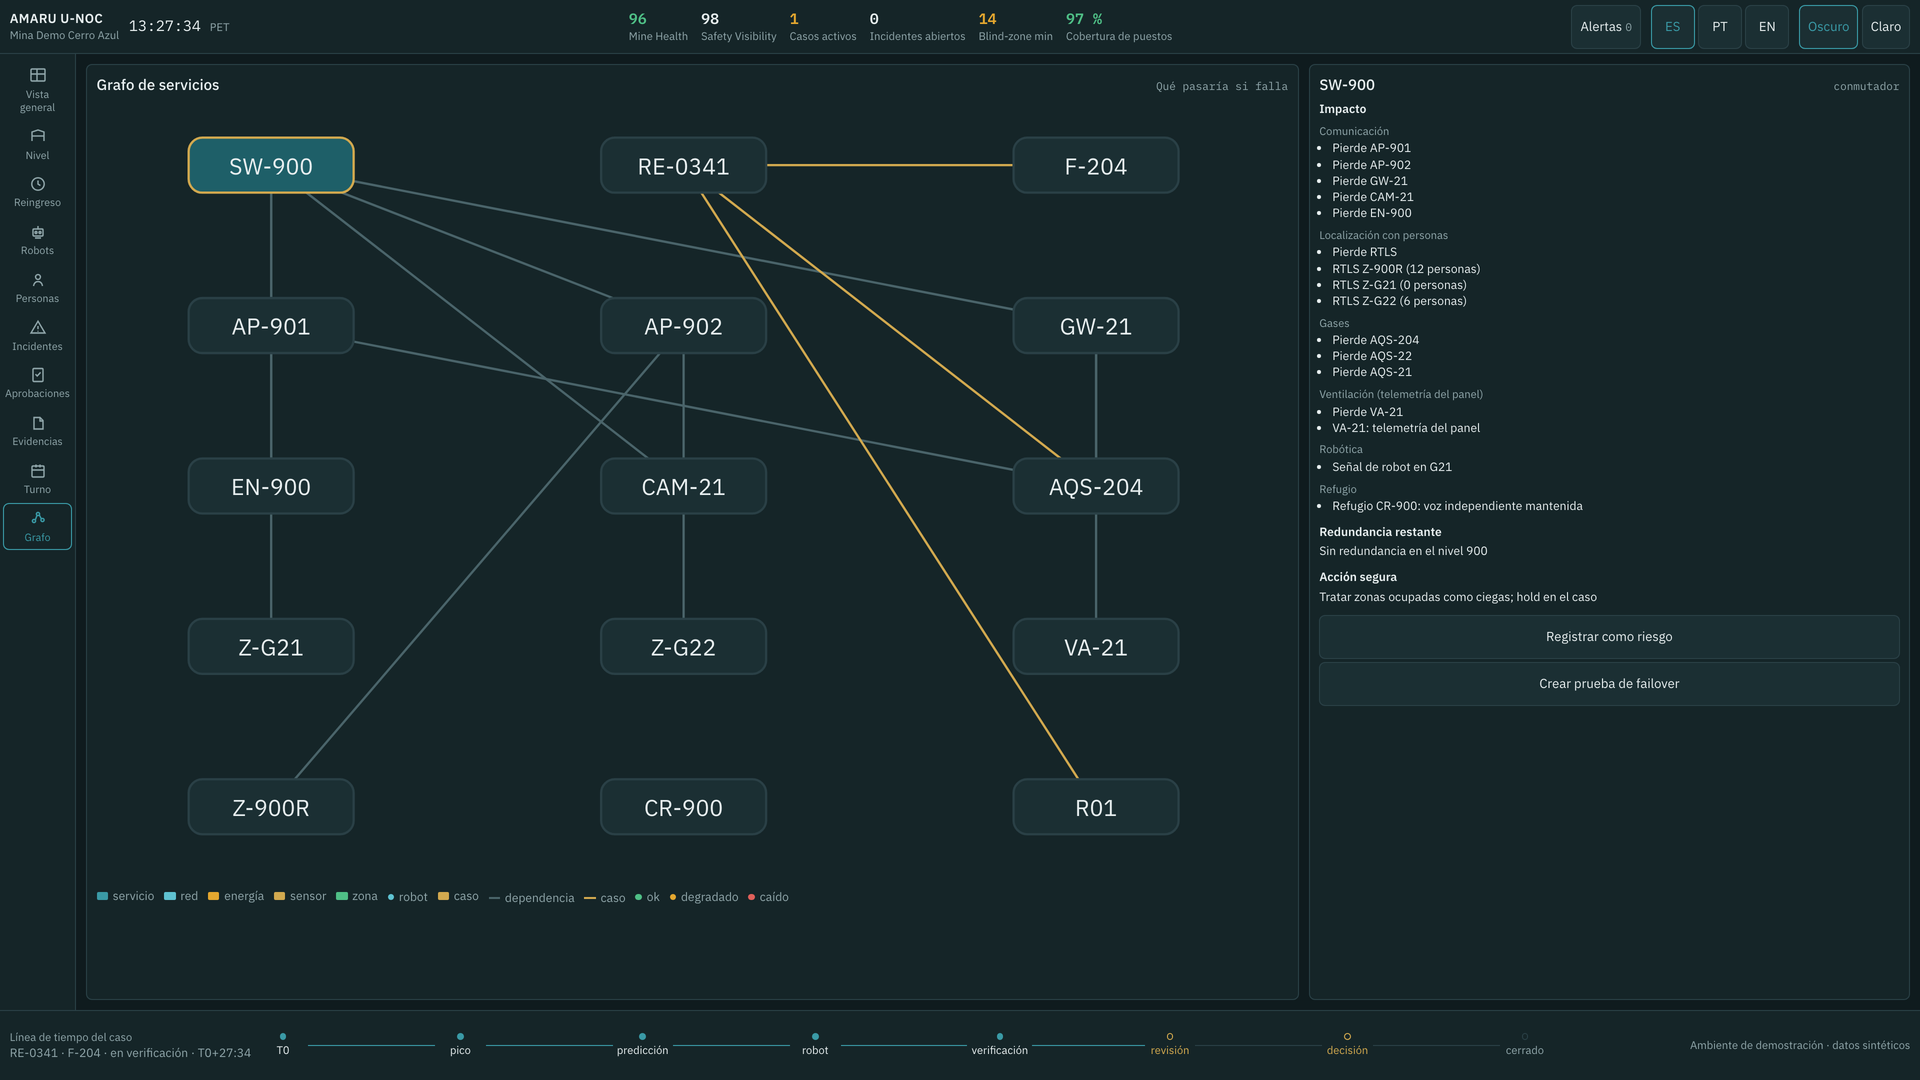
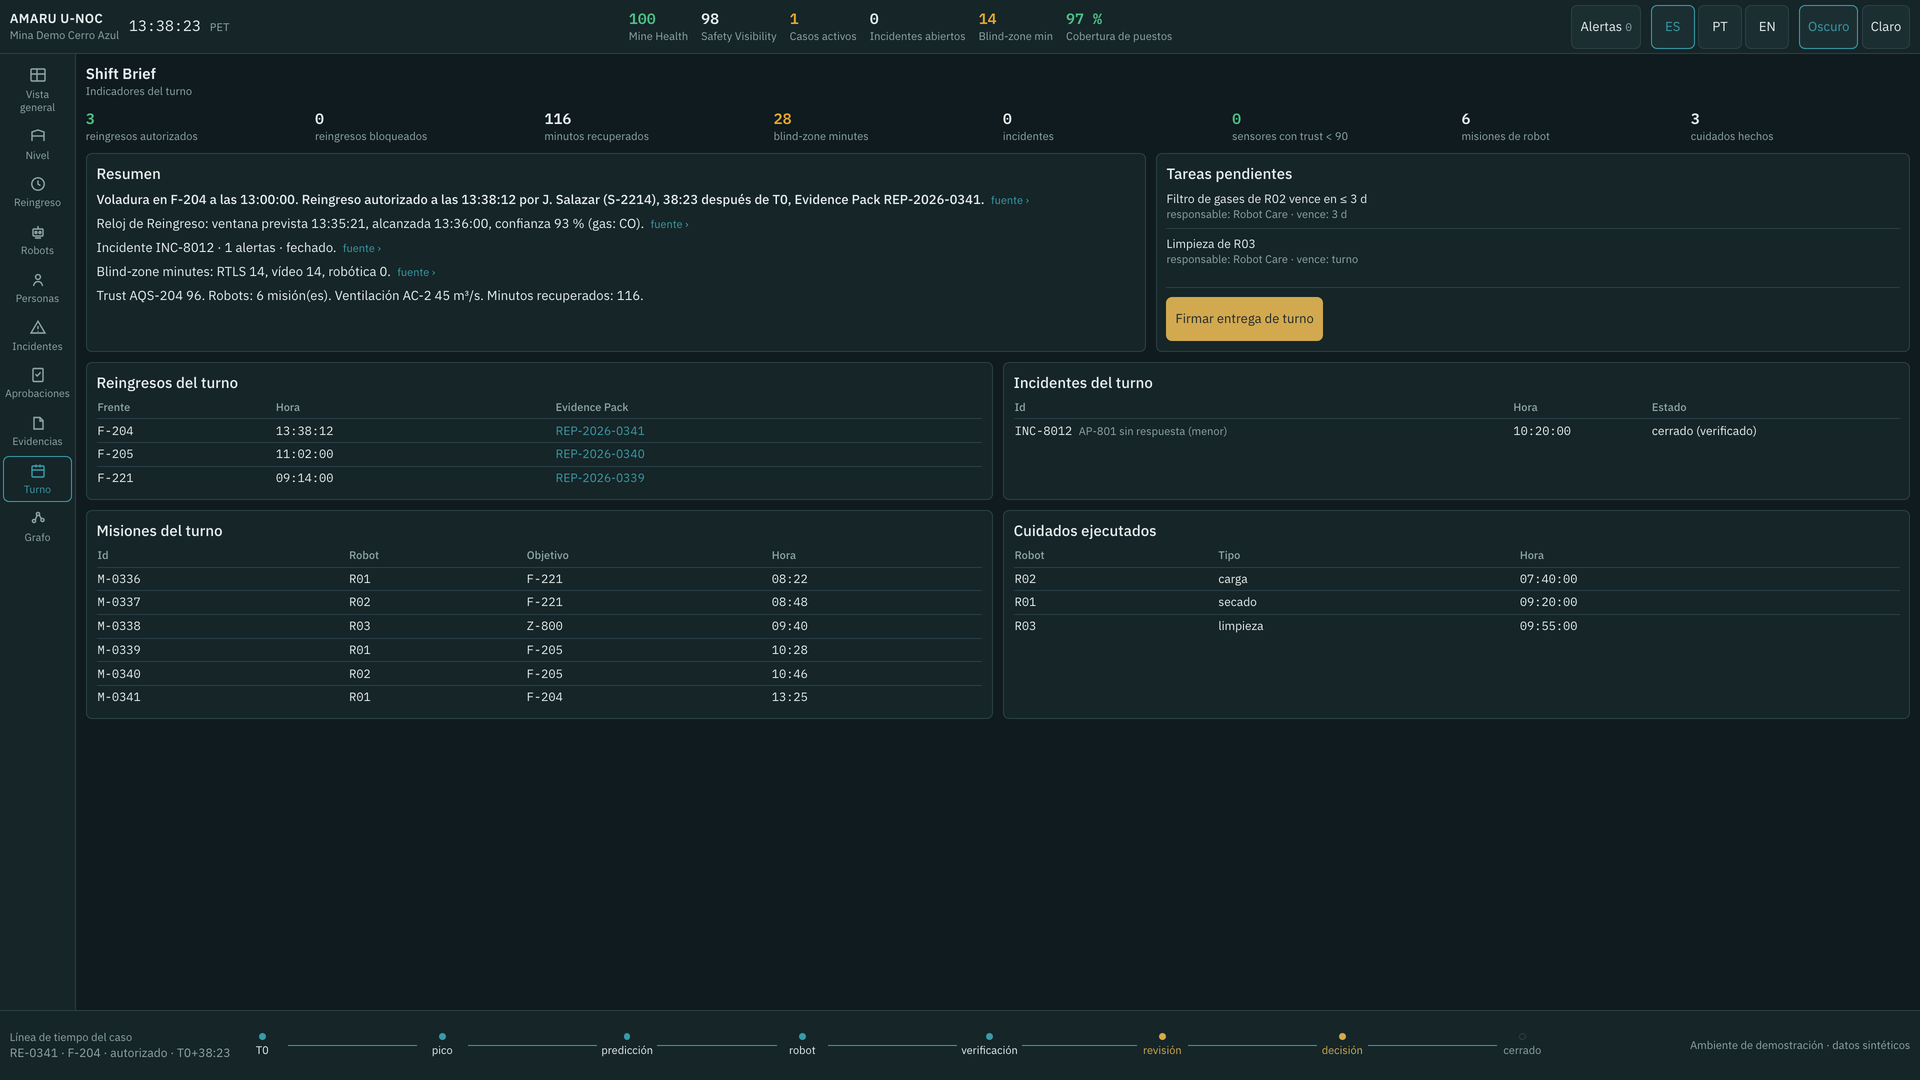
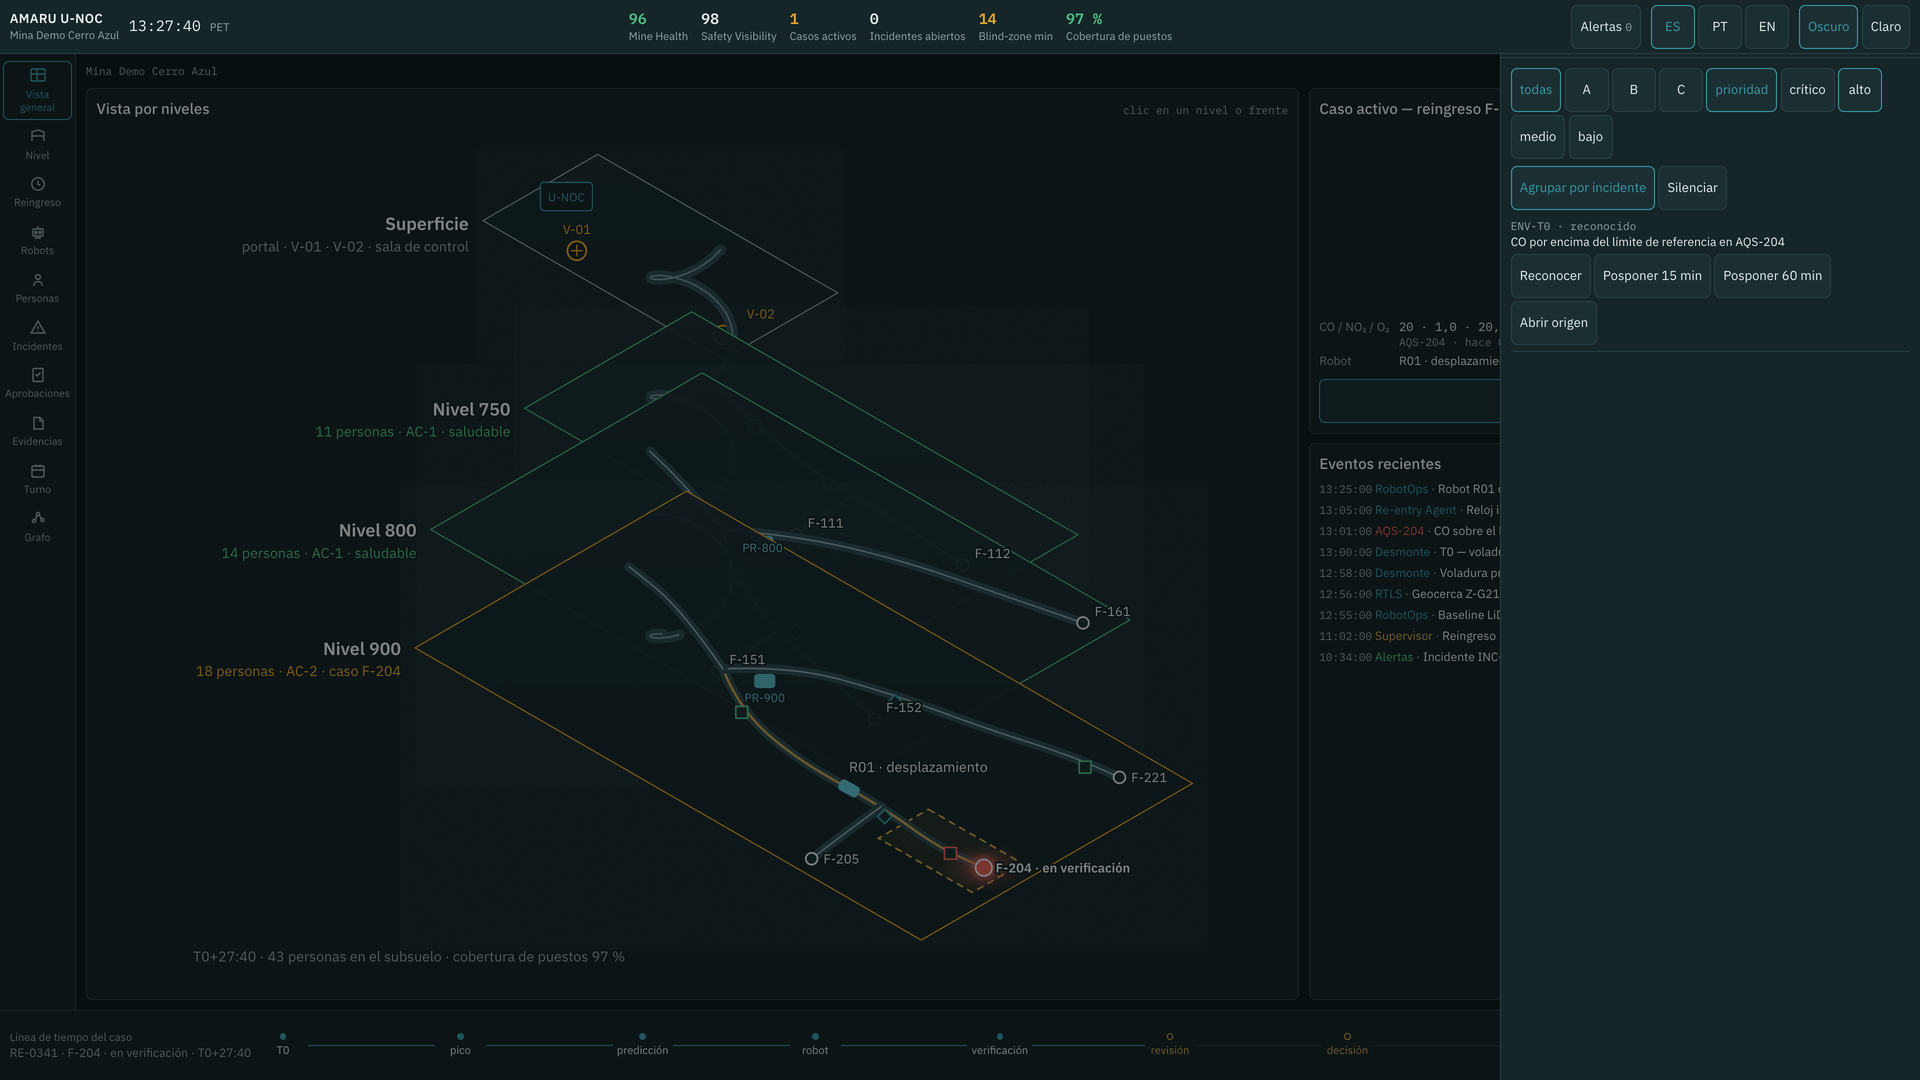
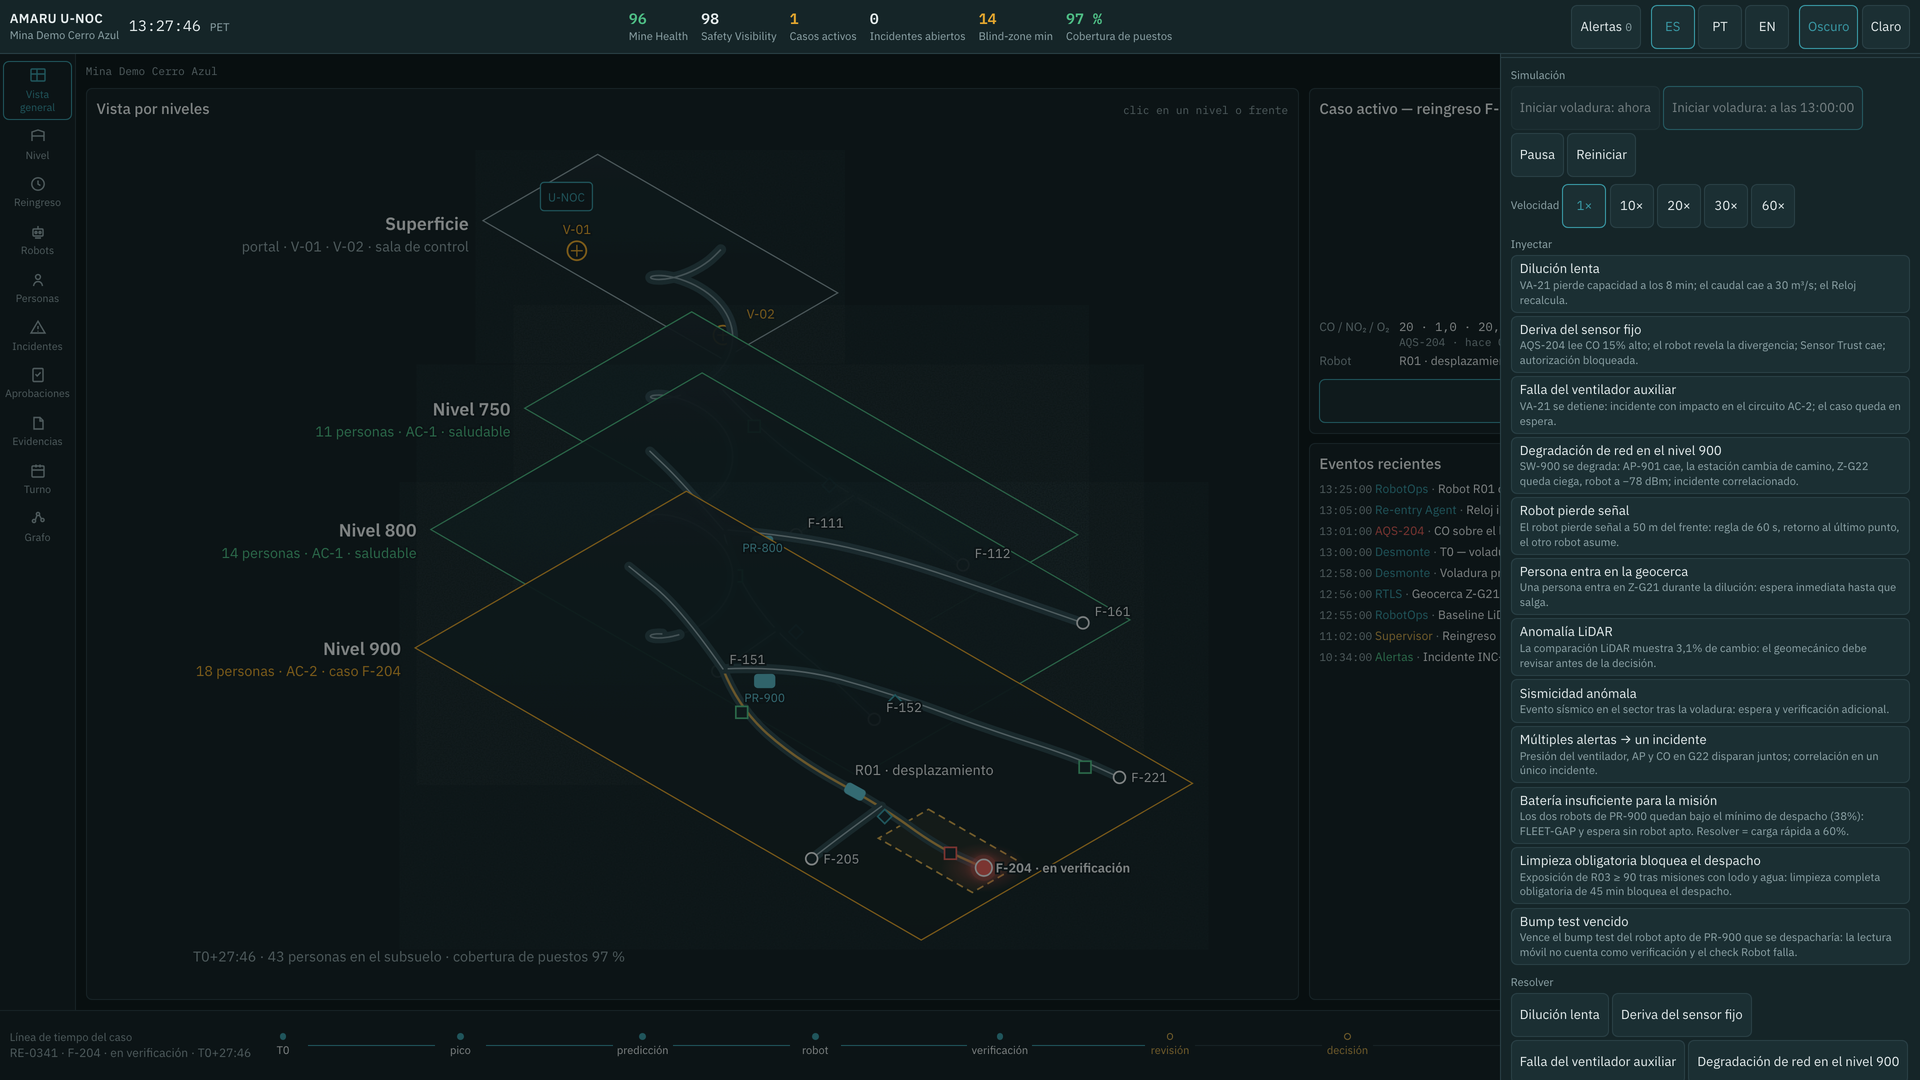
Vista general de la mina: cada nivel, cada conteo de personas, el caso activo y su reloj de reingreso en una sola pantalla.
Pantallas del ambiente de demostración; el producto opera en español, portugués e inglés, en escritorio y en la tableta del supervisor, incluso sin conexión. Todos los datos son sintéticos.
La misma decisión, con nombres distintos
En Perú y México se dice voladura; en Chile, tronadura; en Brasil, detonação. El reingreso es la misma decisión: cuándo una persona puede volver al frente después de la detonación, con qué lectura de gases, con qué ventilación y con qué registro.
Qué rige la decisión en cada país
Las normas son públicas. El U-NOC no interpreta la norma: registra lo que se midió y quién decidió.
- Perú
- DS 024-2016-EM
- Chile
- DS 132 — Reglamento de Seguridad Minera
- México
- NOM-023-STPS-2012
- Colombia
- Decreto 1886 de 2015
- Brasil
- NR-22
Predice
Un modelo físico de dilución de gases convierte las lecturas de la estación fija y del robot en una previsión de ventana segura —con su confianza y el gas que gobierna— recalculada con cada nueva lectura.
Actúa
Misiones despachadas a los robots de cada puesto, con reglas de batería, limpieza y calibración incorporadas. Si un robot pierde señal, vuelve al último punto conocido y el otro robot asume la misión.
Comprueba
Cada lectura, acción y decisión va a un ledger append-only. El Evidence Pack se sella con hash, listo para el registro de reingreso, la auditoría y la fiscalización.
Las personas deciden
El estado más alto que alcanza el sistema es “listo para revisión humana”. El reingreso lo autoriza un supervisor, con nombre y motivo; nunca el software.
Demostración · datos sintéticos
El robot entra primero. La decisión sigue siendo humana.
Un turno simulado en una mina ficticia, del portal al reporte: once puntos de control, siete parámetros por punto, cada alerta con acuse de recibo y cada decisión registrada con nombre y hora.
05:40. El turno todavía no entra; el robot sí. La misión fue planificada en el Centro de Control y liberada por el supervisor; el robot se autoverifica y entra. Un protocolo, no un joystick.
El robot se detiene, se estabiliza y mide durante 30 a 60 segundos: siete lecturas en verde, cada una con hora, coordenada y foto. Un registro auditable sin que nadie escriba nada; entra al tablero como evento informativo.
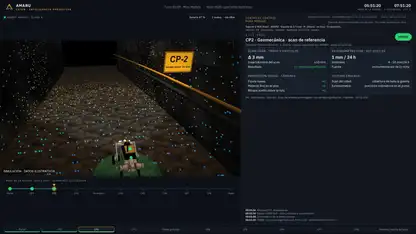
Barrido LiDAR de techo, hastiales y sostenimiento, comparado con el de la misión anterior: diferencia de 3 mm, dentro de la incertidumbre del sensor. El ojo humano ve la galería de hoy; el sistema ve la diferencia con la de ayer.
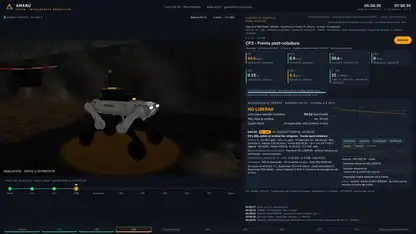
CO y NO₂ todavía por encima del umbral de reingreso. La plataforma cruza la hora del disparo con el caudal de ventilación y proyecta cuándo el frente estará listo para revisión humana. Mientras tanto: no liberar.
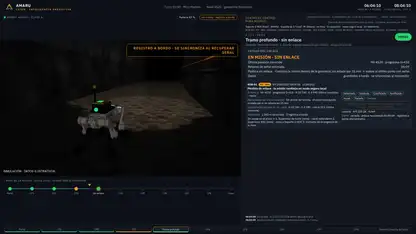
Sin cobertura, el Centro de Control pierde la telemetría. El robot sigue la misión cargada dentro de la zona autorizada, en modo seguro local, guarda lecturas y scans y sincroniza al recuperar señal.
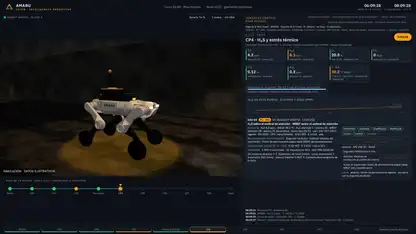
Zona sulfurada con agua: H₂S sobre el umbral de atención y WBGT que indica estrés térmico. La plataforma pide una segunda medición, solicita refuerzo de ventilación y avisa al supervisor con el límite de permanencia de su procedimiento.
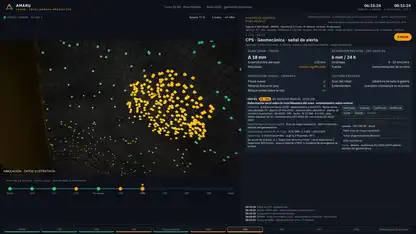
Fisura nueva en el techo: el scan detecta 18 mm de deformación local y el extensómetro marca 6 mm en 24 h. La plataforma pide un scan de mayor resolución y avisa al geomecánico. La señal aparece días antes del evento.
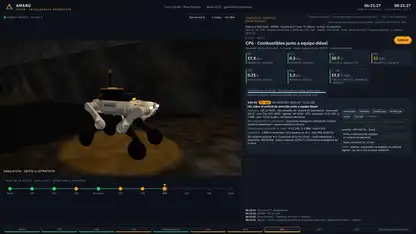
El LEL sube al 12 %. La plataforma lo cruza con el CO y la ventilación y recomienda suspender los trabajos en caliente en el tramo; el supervisor emite la orden con un clic.
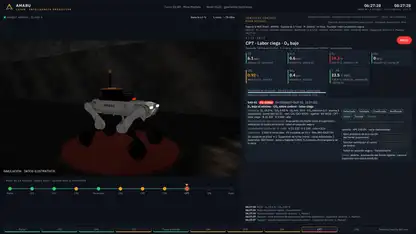
Oxígeno bajo el mínimo y CO₂ en alza. El robot interrumpe la ruta, se retira a una posición segura y transmite. El supervisor acusa recibo y abre el protocolo de evacuación del frente; nadie estuvo expuesto.
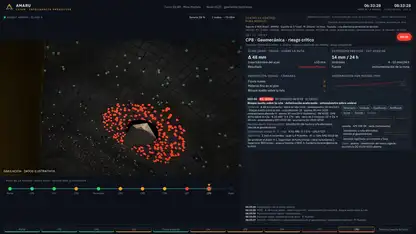
Tres misiones seguidas muestran la deformación acelerando, y hay un bloque suelto sobre la ruta. El robot se detiene antes de la zona y la marca como no ingresar; quien decide la interdicción y la ruta alternativa es el geomecánico.
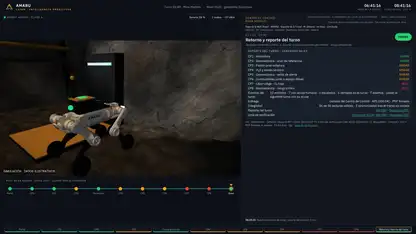
El robot vuelve a su estación de carga. En dos minutos el Centro de Control tiene el reporte del turno y la lista de verificación DS-024 diligenciada punto por punto, con cada alerta, su acuse y quién decidió qué.
Simulación con datos sintéticos en una mina ficticia; umbrales ilustrativos, reemplazados por los del procedimiento de cada operación.
La misión en 66 segundos
La demostración completa (4 min 25 s)
Biblioteca de evidencias
Lo que la misión entrega al regreso
Los cuatro documentos que la demostración genera y pone a disposición para descarga: el reporte del turno, la lista de verificación de inspección DS-024 diligenciada por la misión, la plantilla en blanco y las obligaciones de AMARU como contratista. Muestras con datos sintéticos de una mina ficticia.
-
Reporte del turno · RPT-4520-20261027-T1
Dos páginas: resumen del turno, puntos de control, geomecánica, eventos y acuses. El mismo PDF que abre en la consola.
-
Lista de verificación de inspección DS-024 · diligenciada por la misión (CHK-4520-20261027-T1)
35 verificaciones en 8 secciones con el resultado calculado de la misión, la evidencia (punto, hora, lectura, evento) y el responsable, con nombre y hora.
-
Lista de verificación de inspección DS-024 · plantilla
Las mismas 35 verificaciones con las columnas de resultado en blanco, listas para el procedimiento de cada operación.
-
Lista de verificación DS-024 · obligaciones de AMARU como contratista
32 verificaciones, matriz RACI, ficha de misión e informe posvoladura.
Documentos modelo rotulados “pendiente de validación legal”: los artículos del D.S. 024-2016-EM que citan pasan por asesoría legal peruana antes de cualquier entrega como documento oficial. Datos de demostración, nunca resultados de cliente.
Preguntas frecuentes
¿Qué es el reingreso después de la voladura (tronadura)?
Es la autorización para que las personas vuelvan a un frente después de una voladura, cuando los gases, la ventilación y la condición del macizo lo permiten. En el U-NOC esa ventana aparece como un reloj de reingreso, calculado a partir de las lecturas de las estaciones fijas y de los robots.
¿Qué gases se monitorean?
Los que define la operación — normalmente CO, NO₂ y O₂ — con los límites de la norma del país y de la propia mina. La demostración usa valores sintéticos.
¿El robot reemplaza al supervisor?
No. El robot entra antes que las personas y mide; la decisión sigue siendo de quien firma. El U-NOC prepara la decisión y guarda la evidencia.
¿Funciona sin red en la mina?
Si un robot pierde la señal, vuelve al último punto conocido y otro robot toma la misión; la tablet del supervisor funciona sin conexión y sincroniza cuando hay red.
¿En qué países está disponible el U-NOC?
Hoy, en Perú y Brasil — los mercados de lanzamiento. México, Chile y Colombia están en el roadmap de expansión. El producto opera en español, portugués e inglés.
¿Los datos de las pantallas son reales?
No. Todo lo que aparece en esta página proviene del ambiente de demostración: una mina ficticia y datos sintéticos.