O centro de operações do subsolo que não para
Tudo nesta página vem do ambiente de demonstração do AMARU U-NOC — uma mina fictícia e dados sintéticos. O comportamento é o do produto; os números não são de um cliente.
Entradas
- Sensores fixos & de terceirosgás, térmico, vibração, LiDAR — inclusive os já instalados
- Robôssensor móvel e executor — nossos ou do cliente
- Sistemas da sua plantaSCADA, historian, CMMS, ERP, CFTV, controle de acesso, fire & gas
NOC de IA Agêntica
- Normalizafontes heterogêneas reduzidas a um único quadro operacional
- Prevêtendências e assinaturas lidas antes de o desvio sair da faixa
- Ageprotocolos executados de forma autônoma — decisões críticas escaladas a humanos
- Comprovacada ação em trilha de auditoria imutável, pronta para a fiscalização
Resultados
- Produçãofalhas antecipadas, manutenção antes da parada, menos indisponibilidade
- Compliancealertas críticos em menos de cinco minutos; relatórios prontos para a fiscalização
- Pessoasfora da exposição ao risco, no comando das decisões que importam
Do reativo ao preditivo — outro modelo de operação
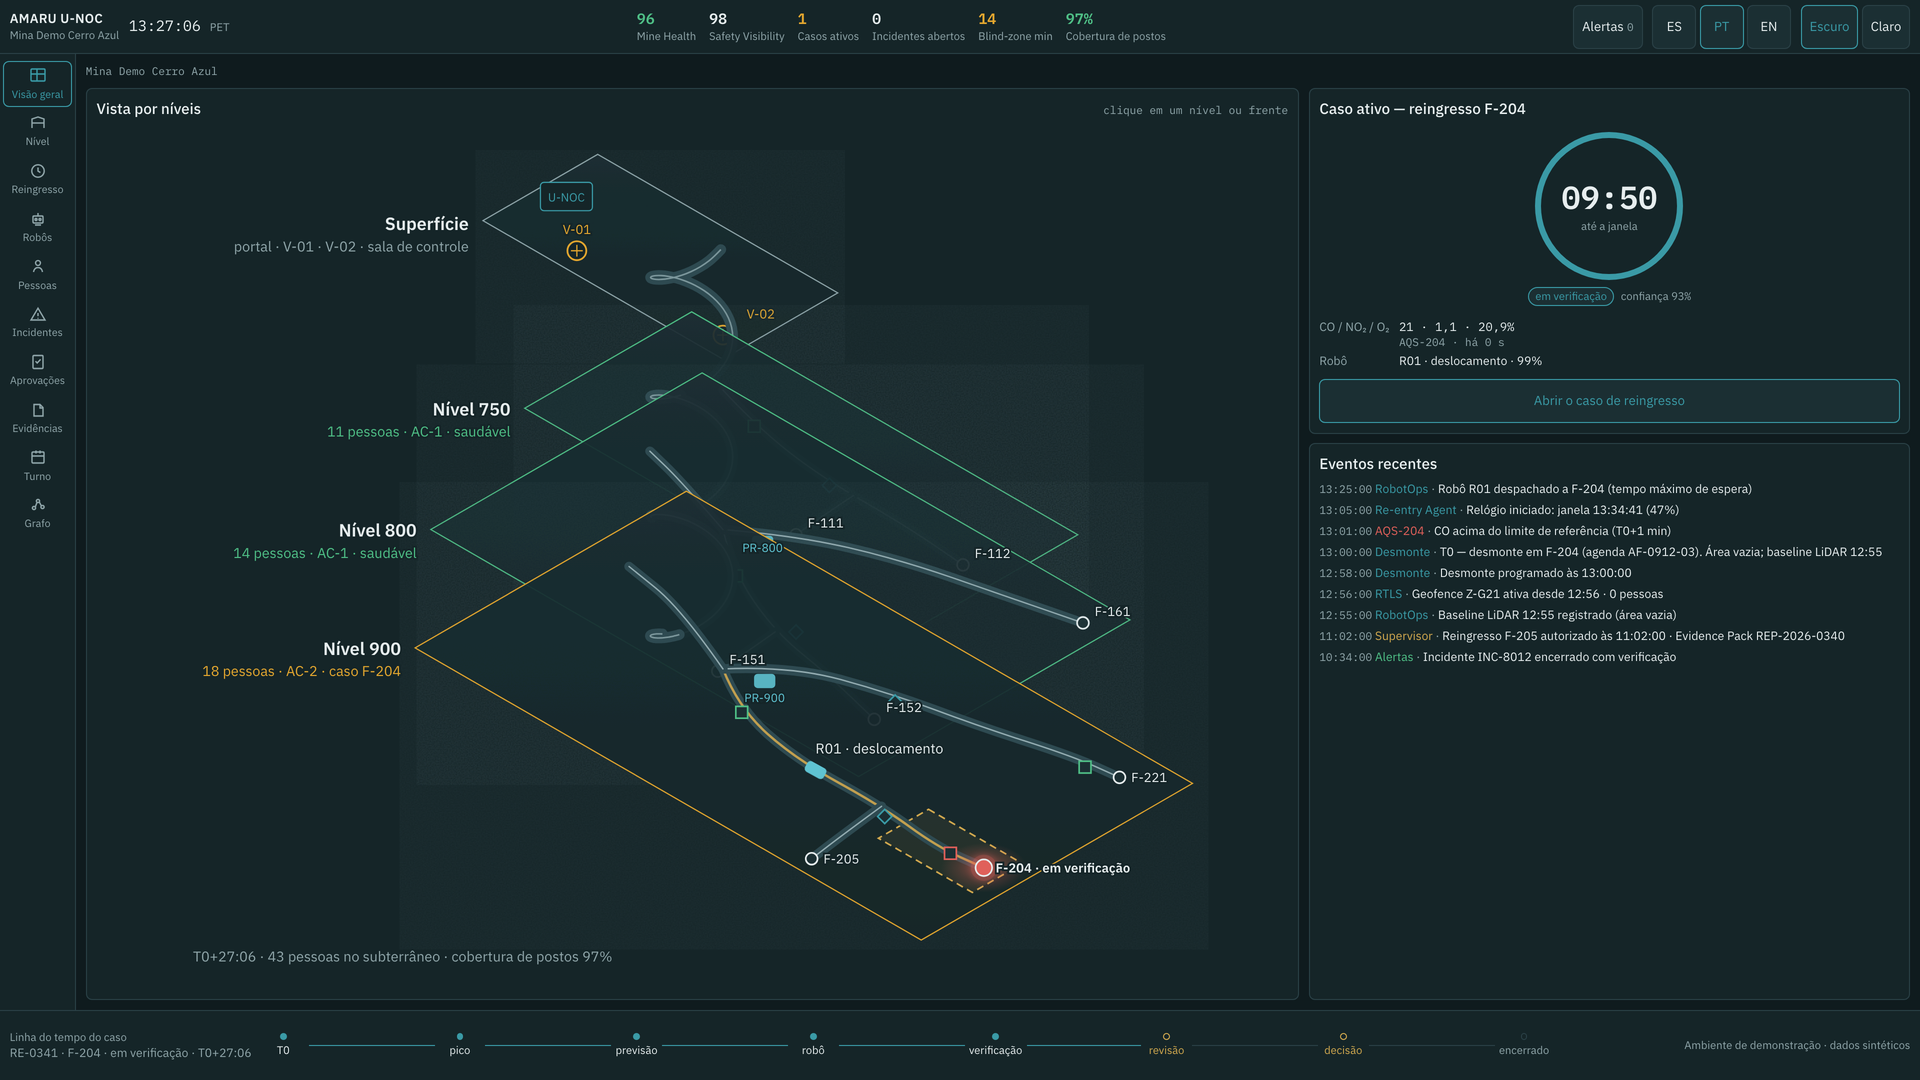
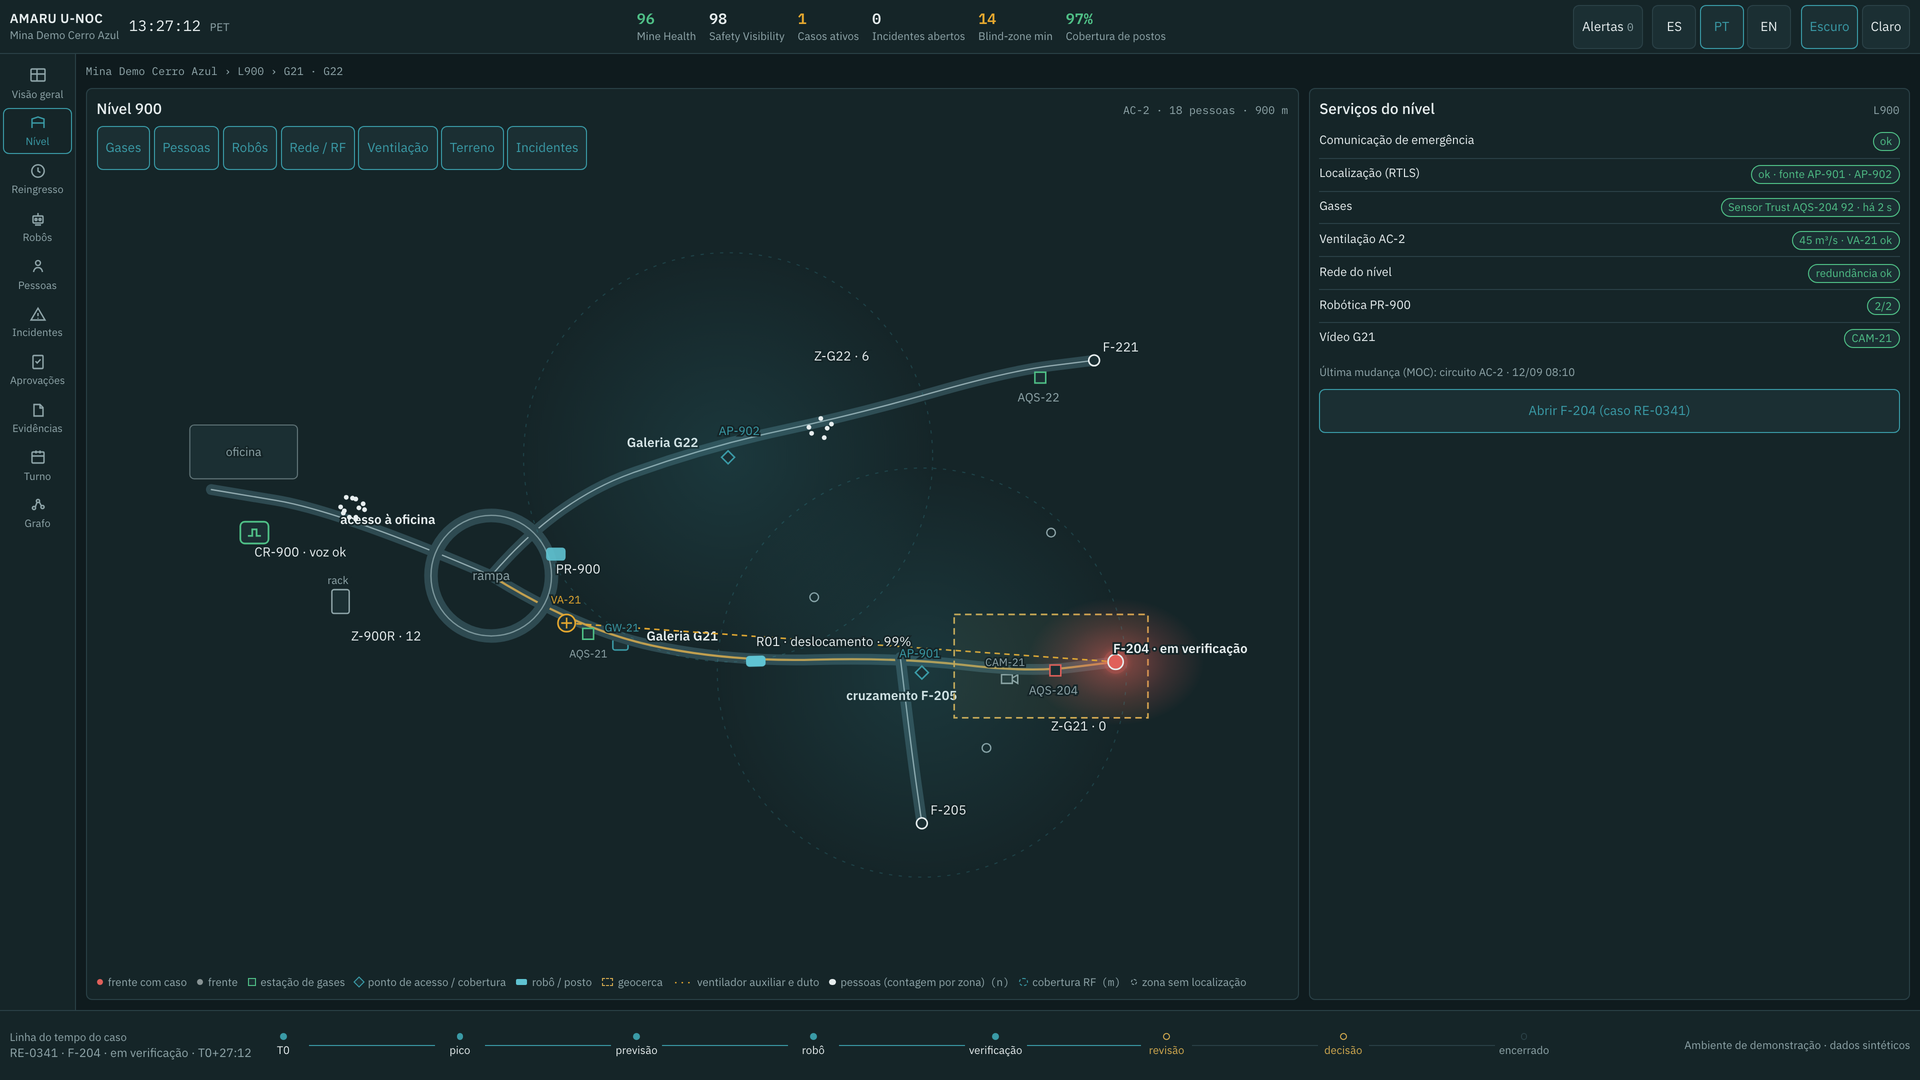
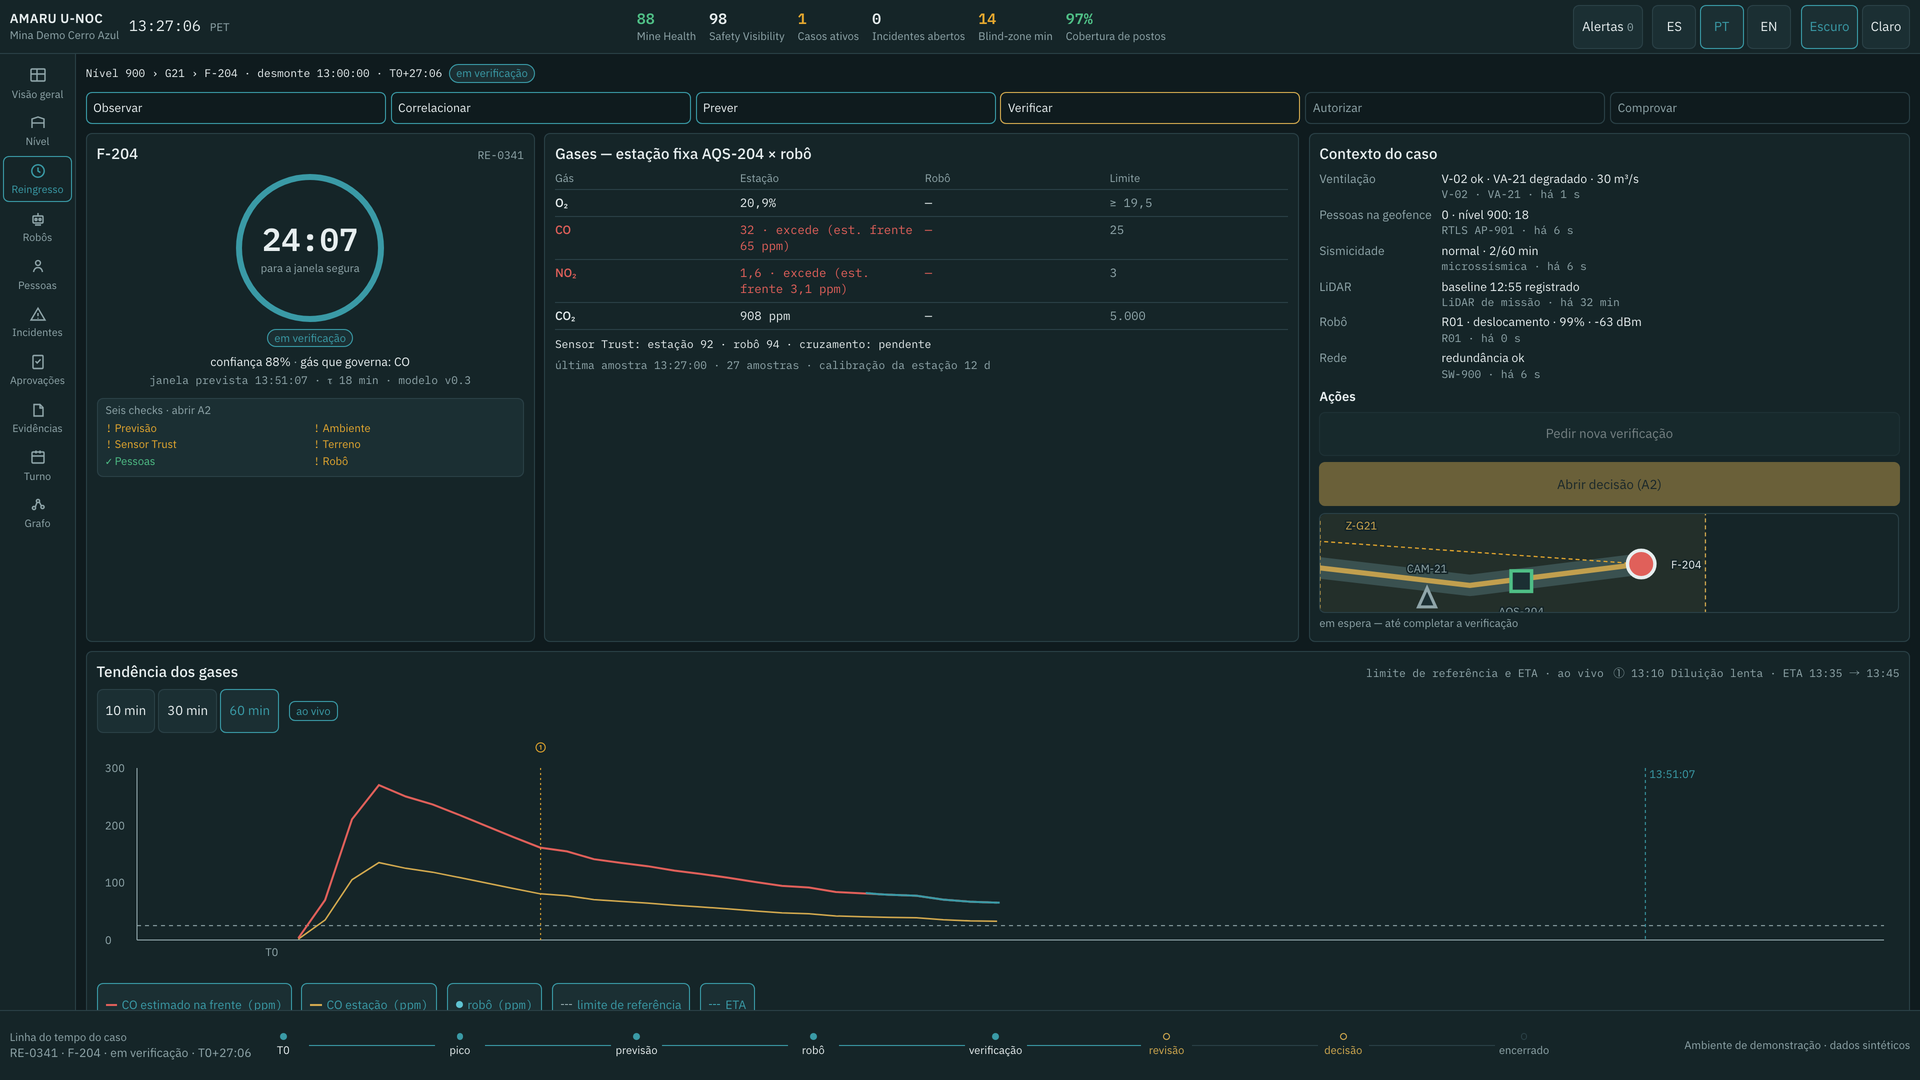
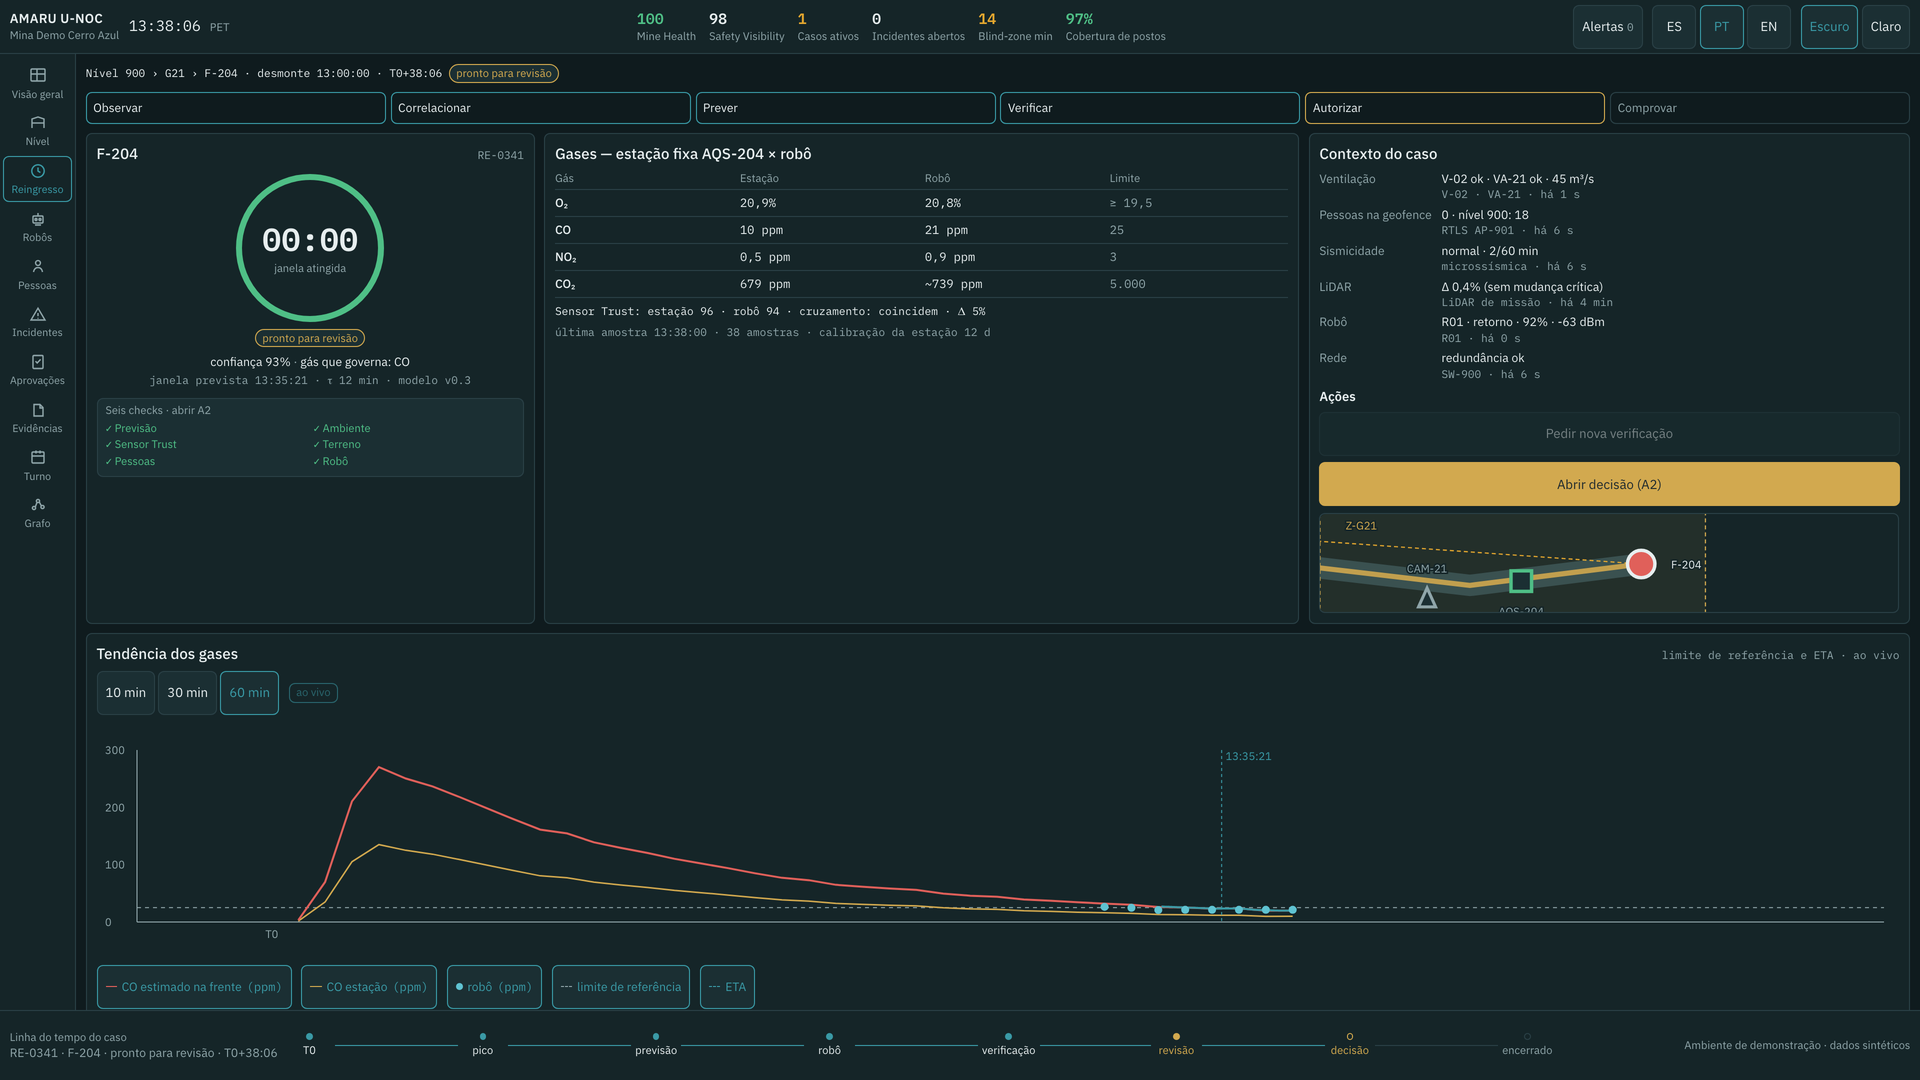
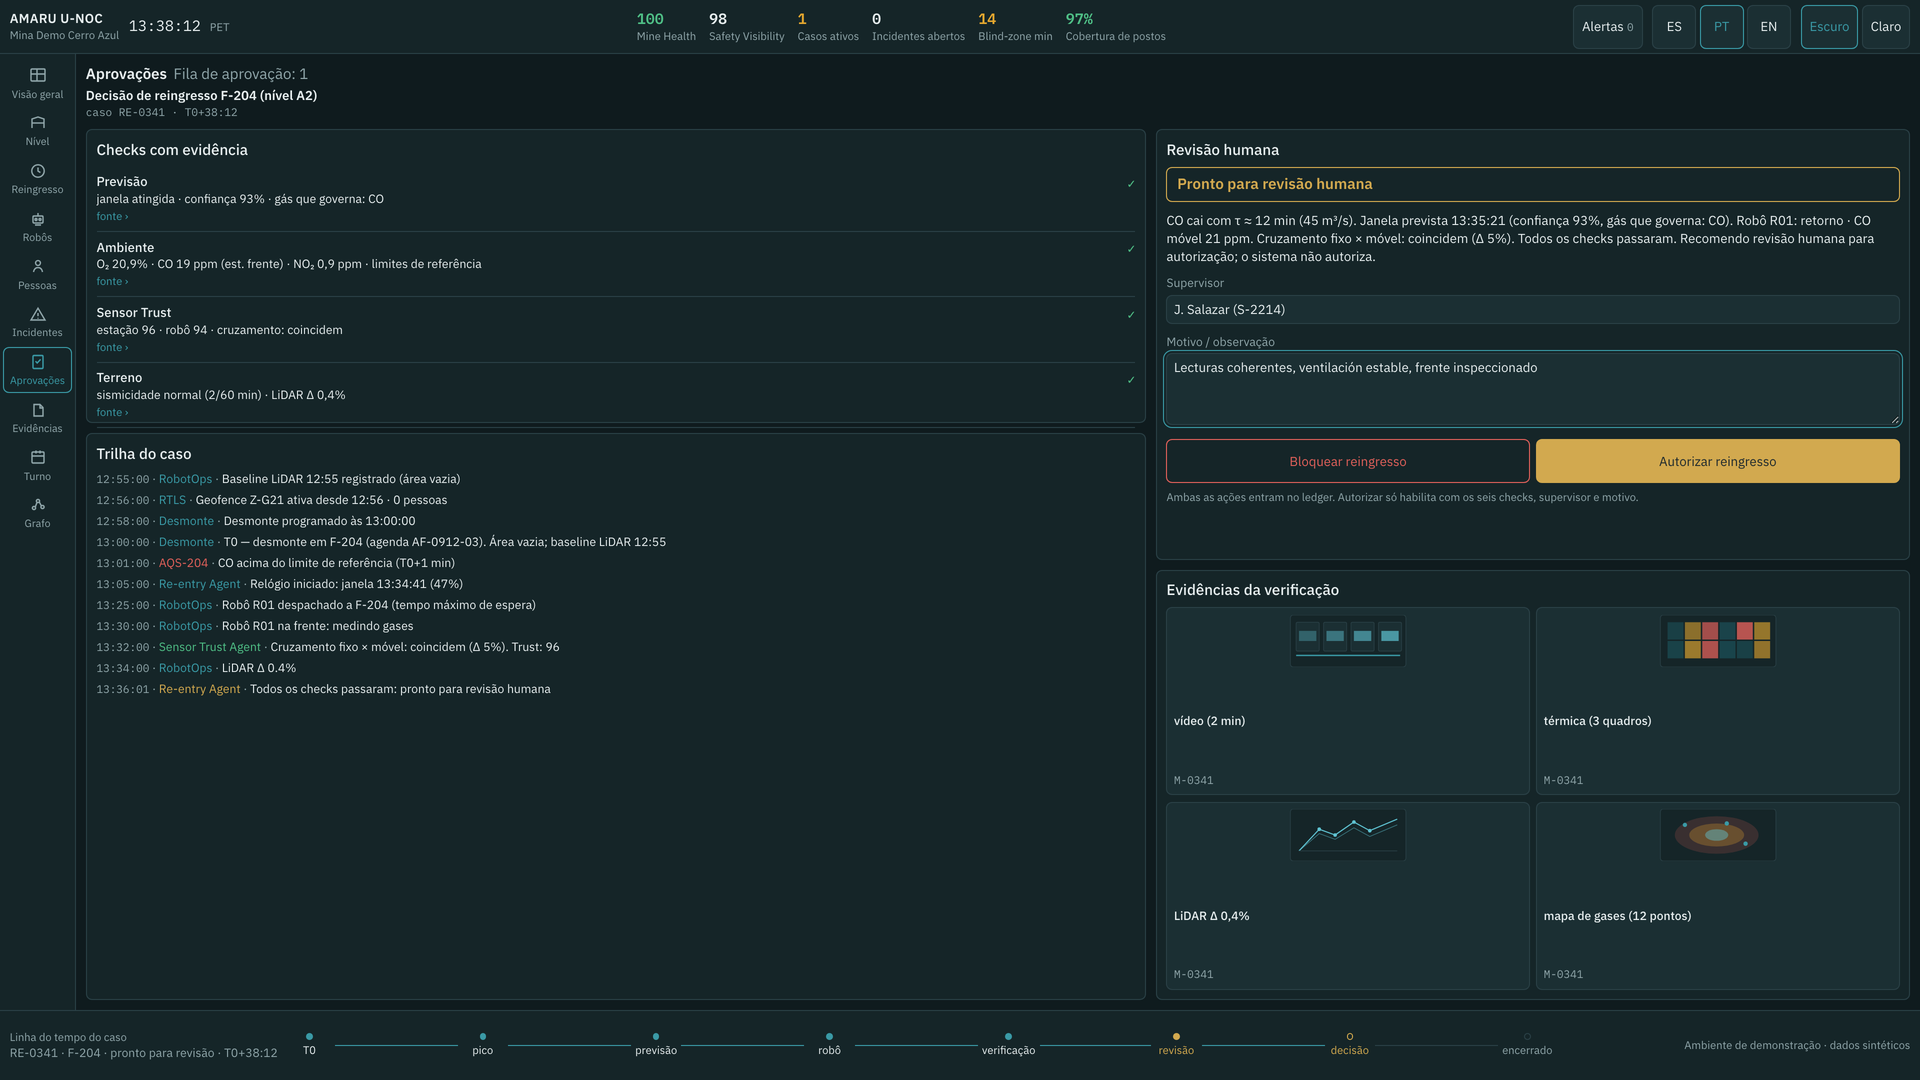
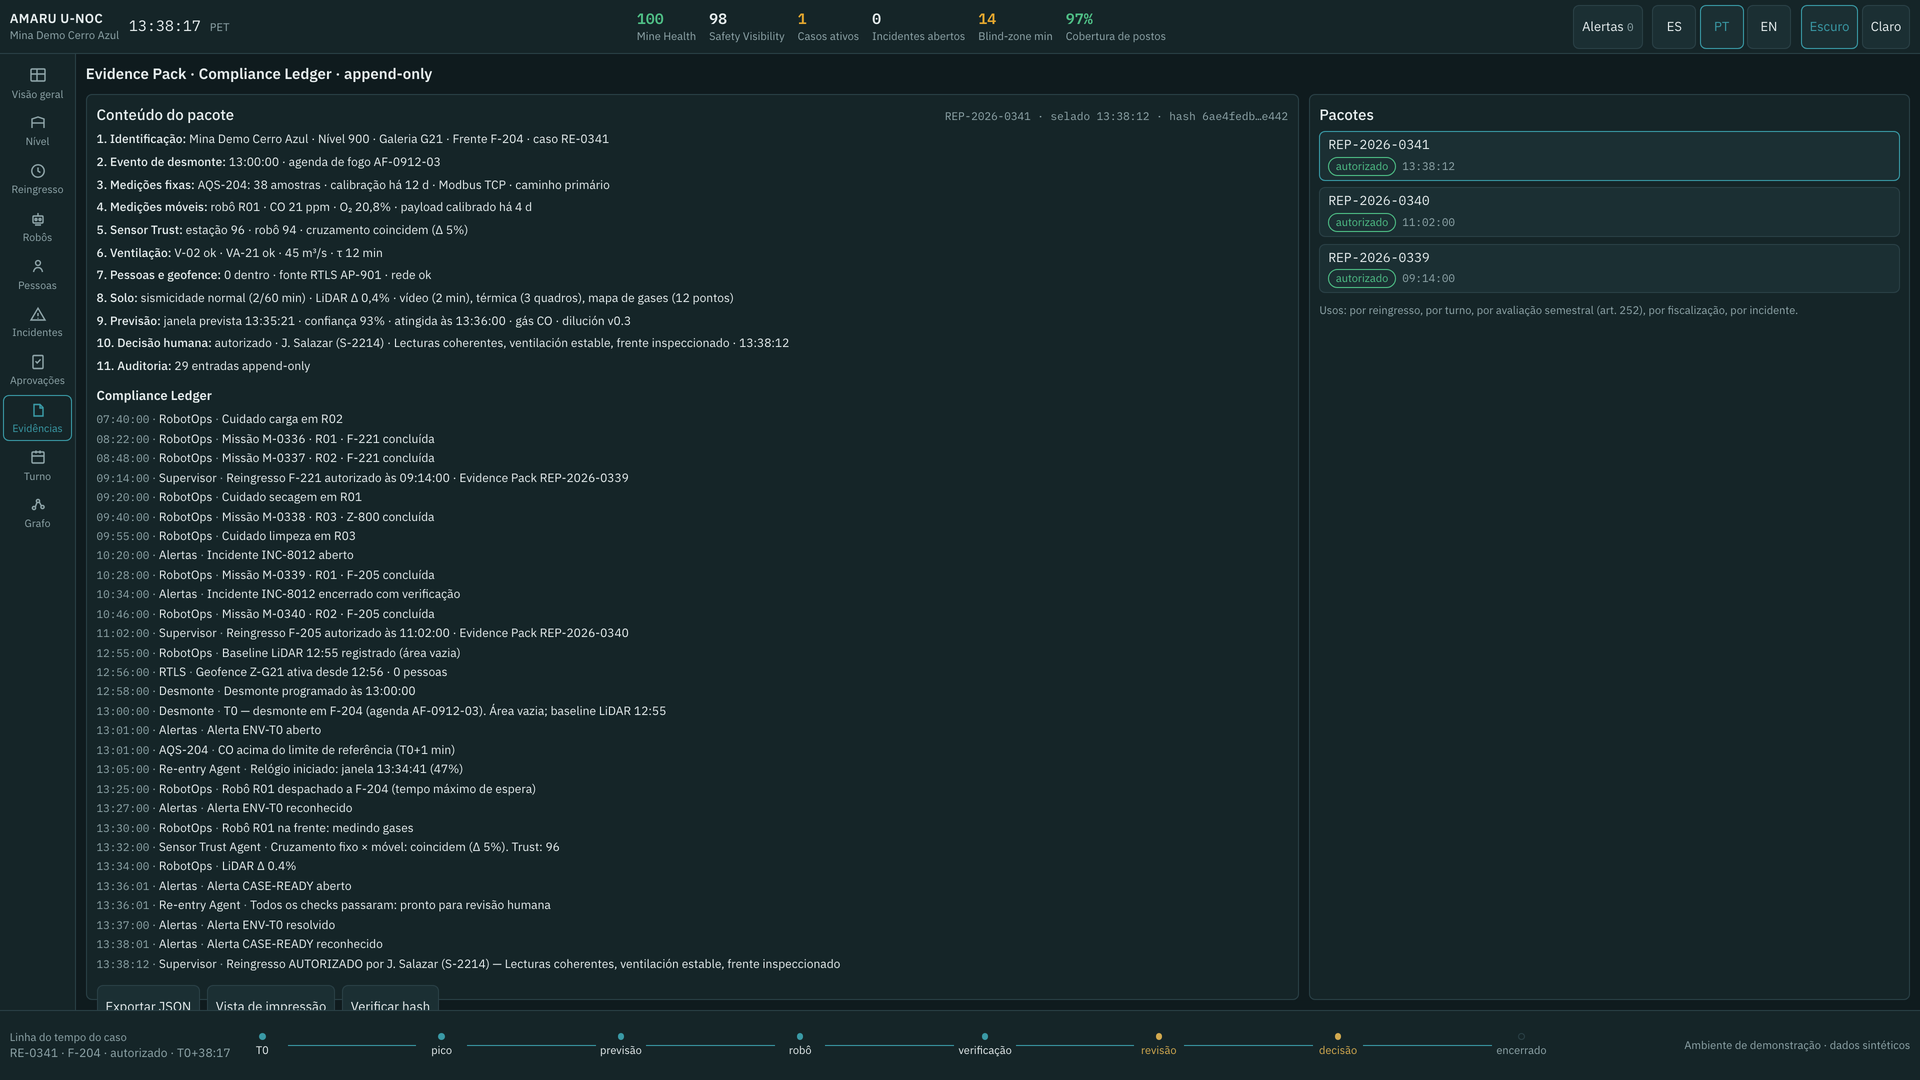
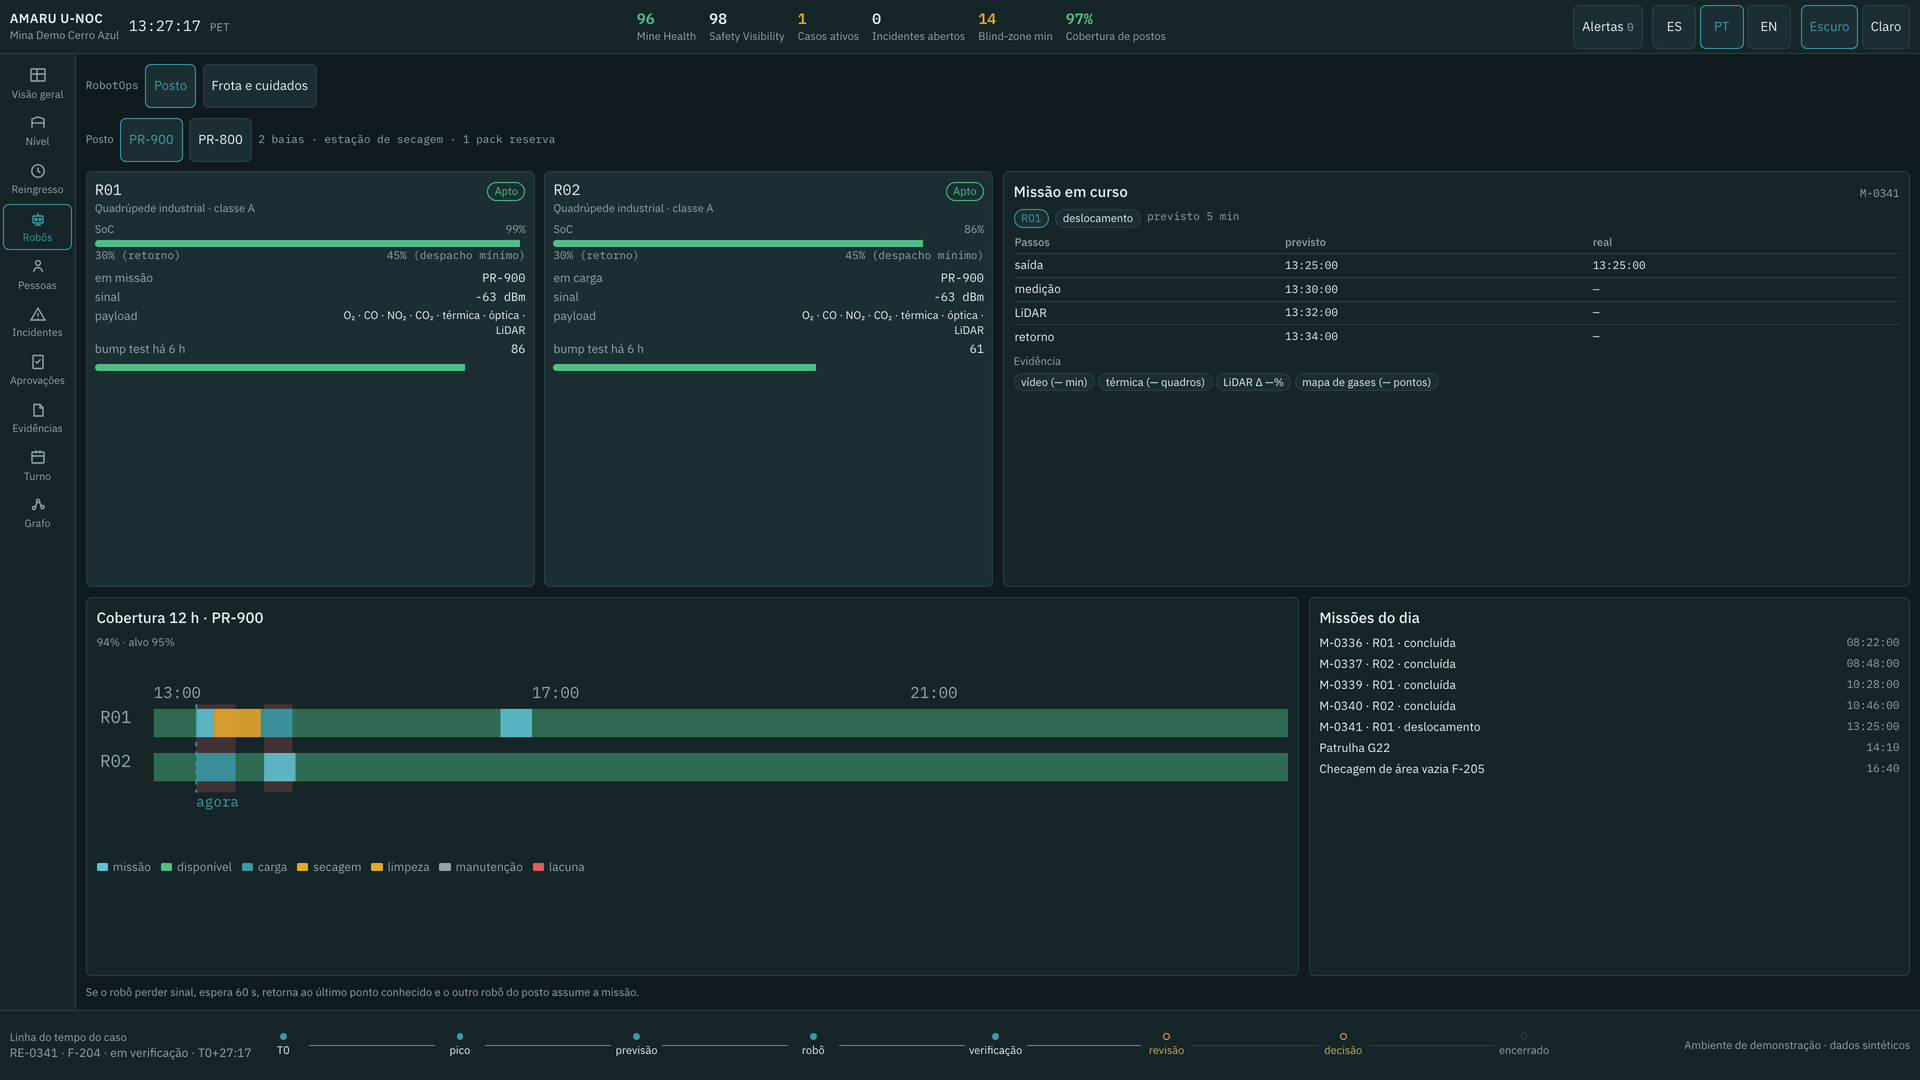
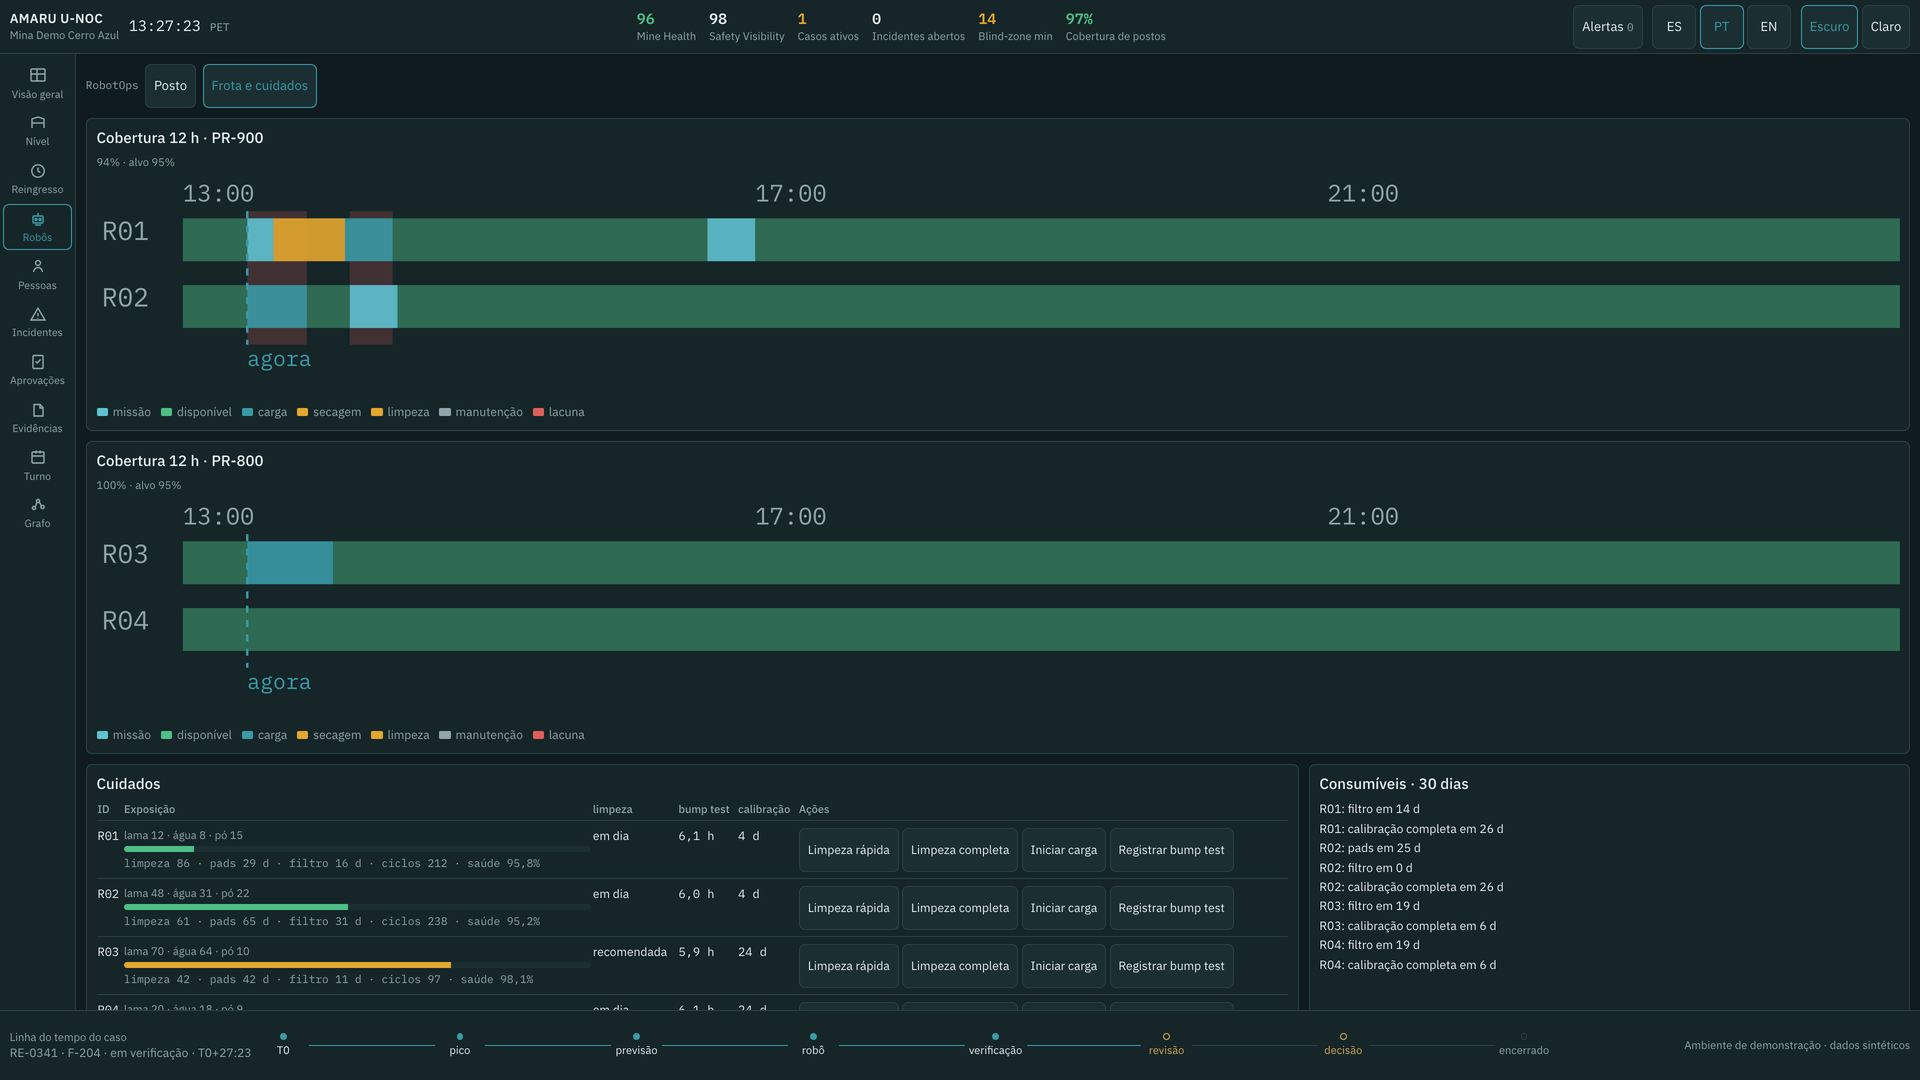
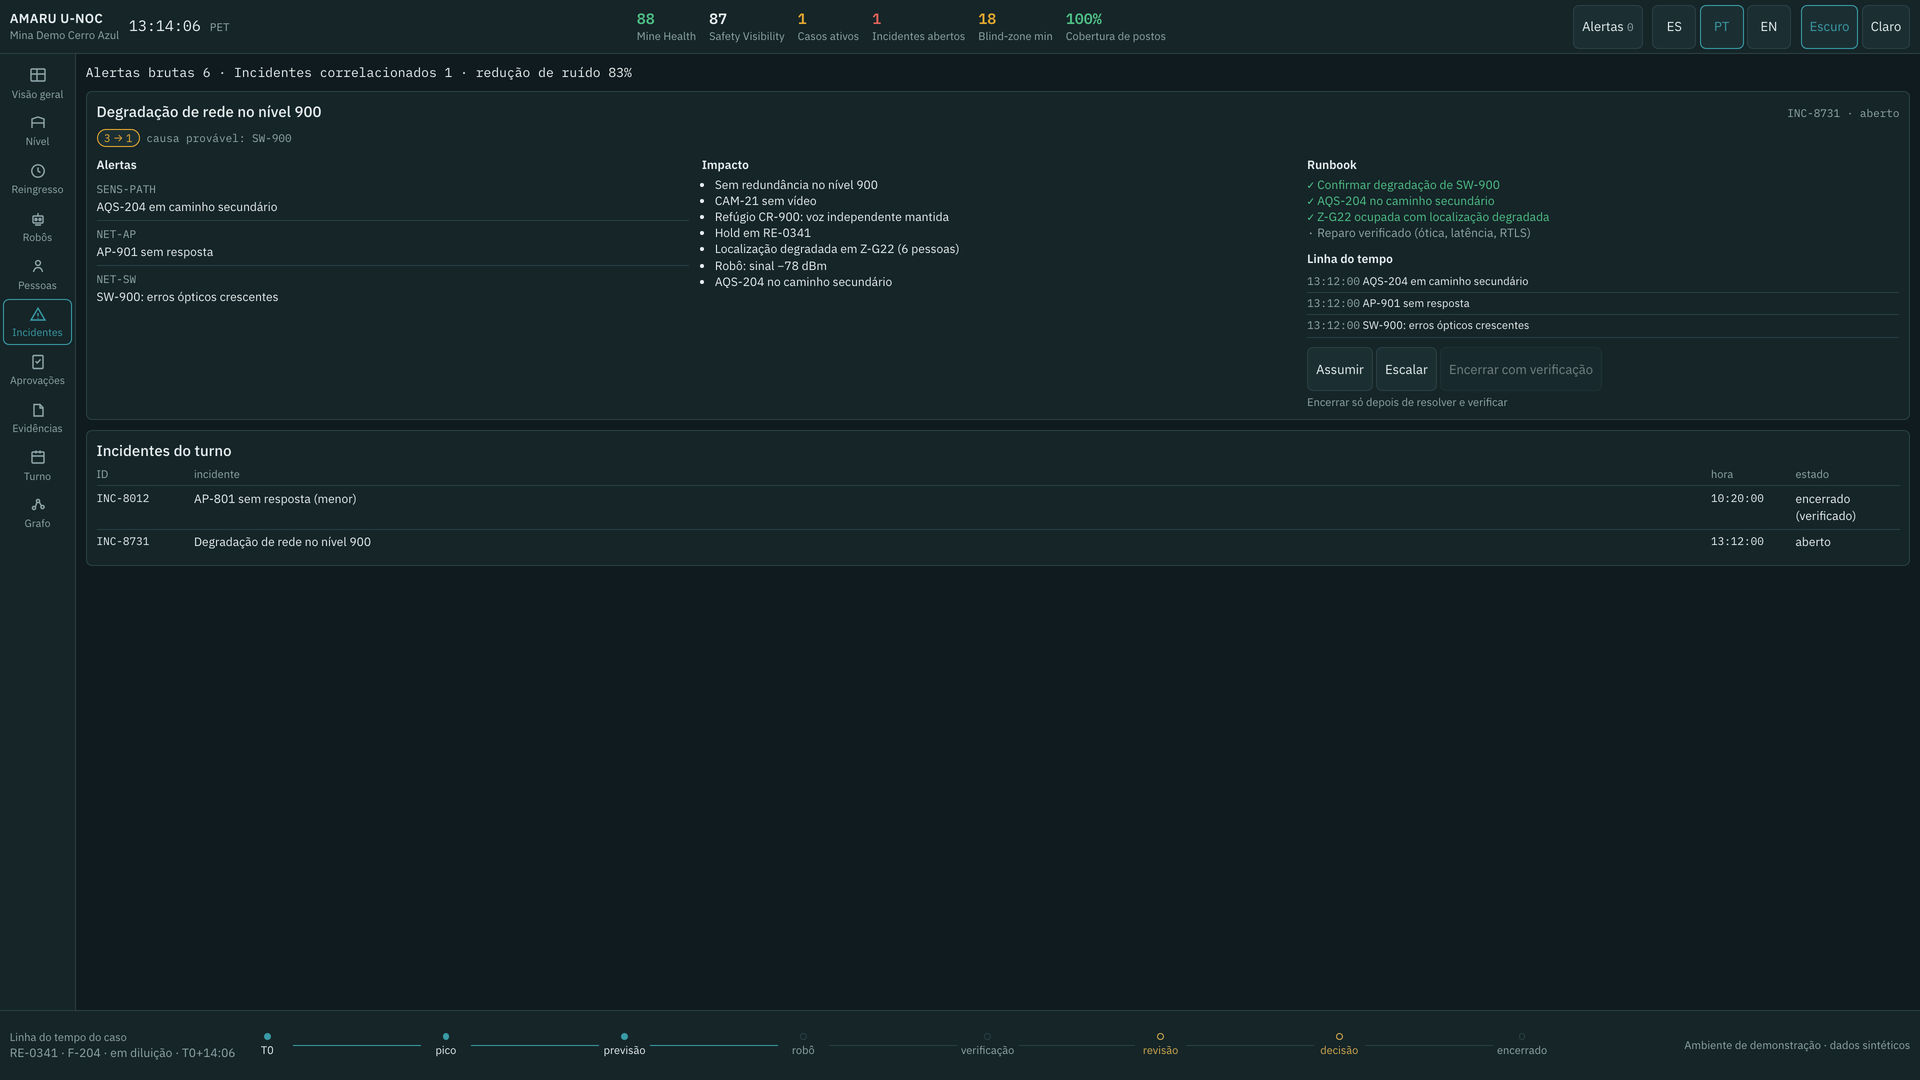
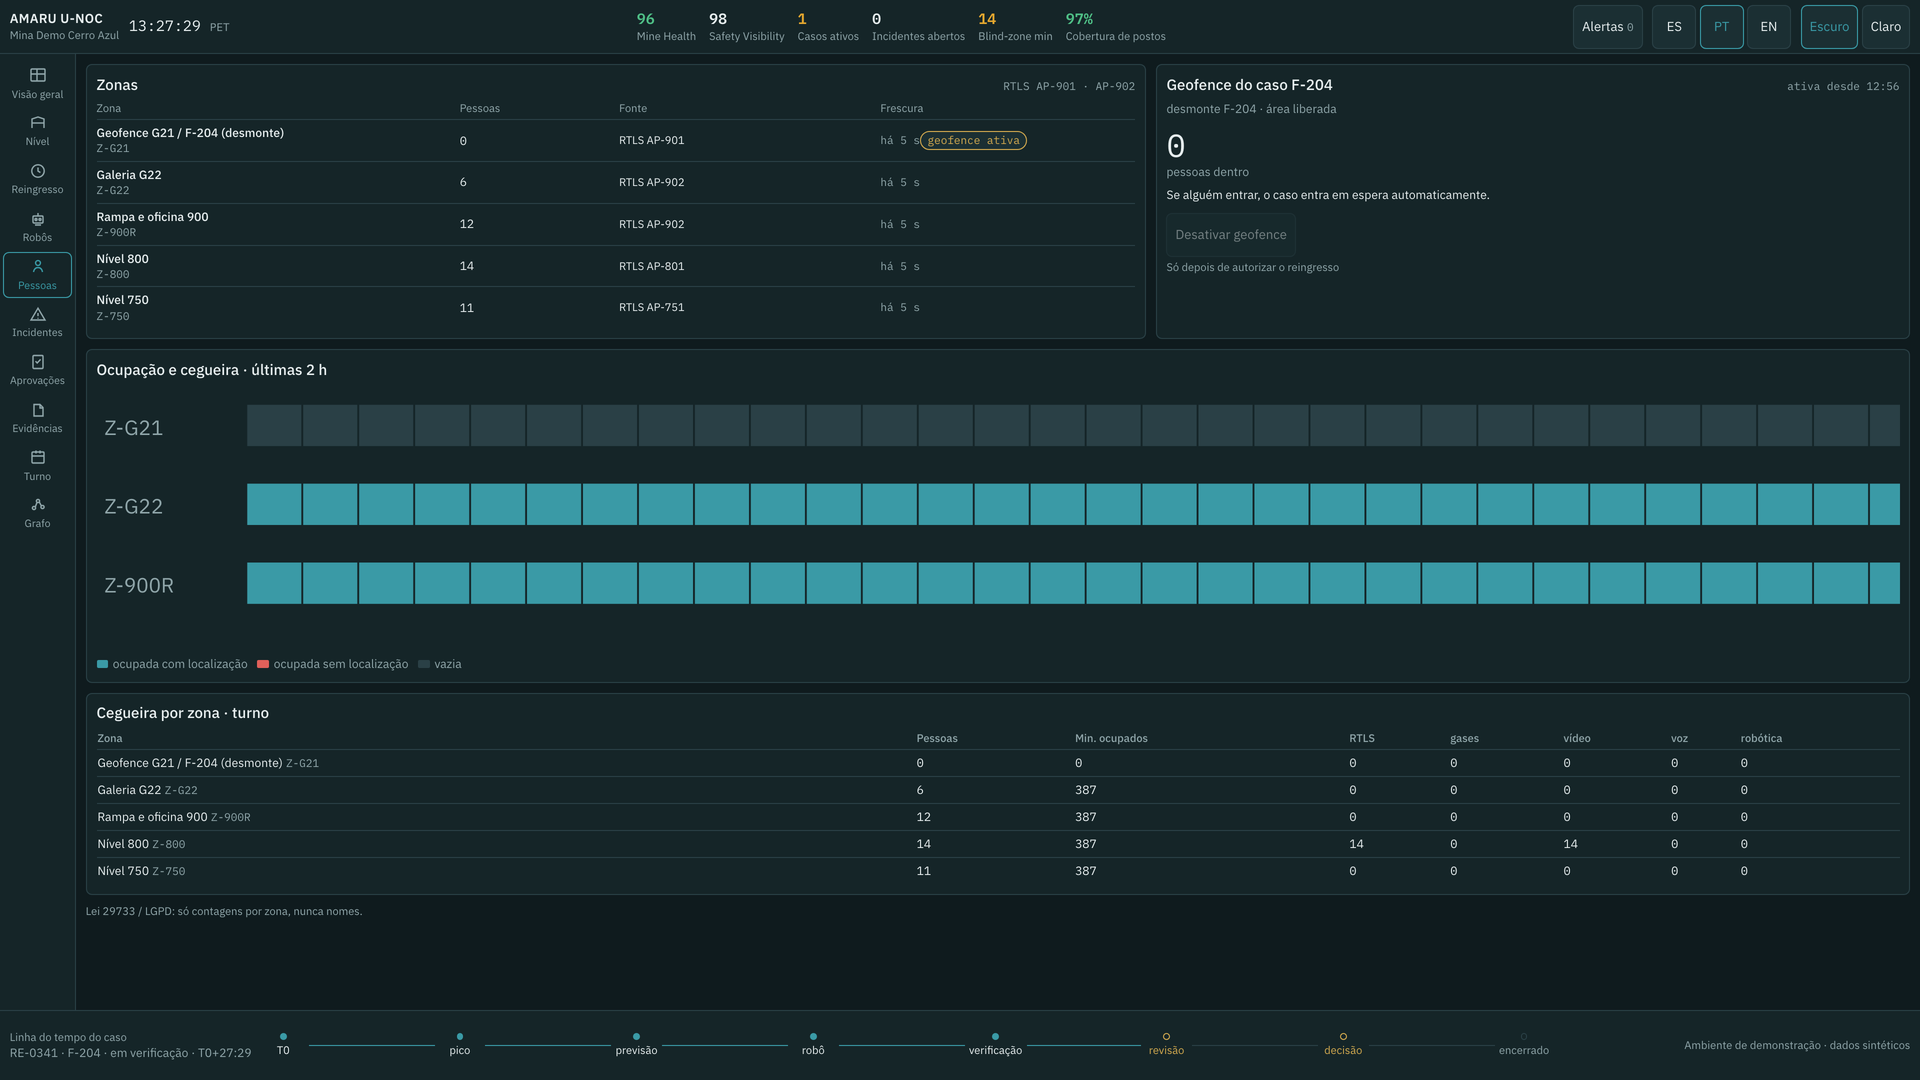
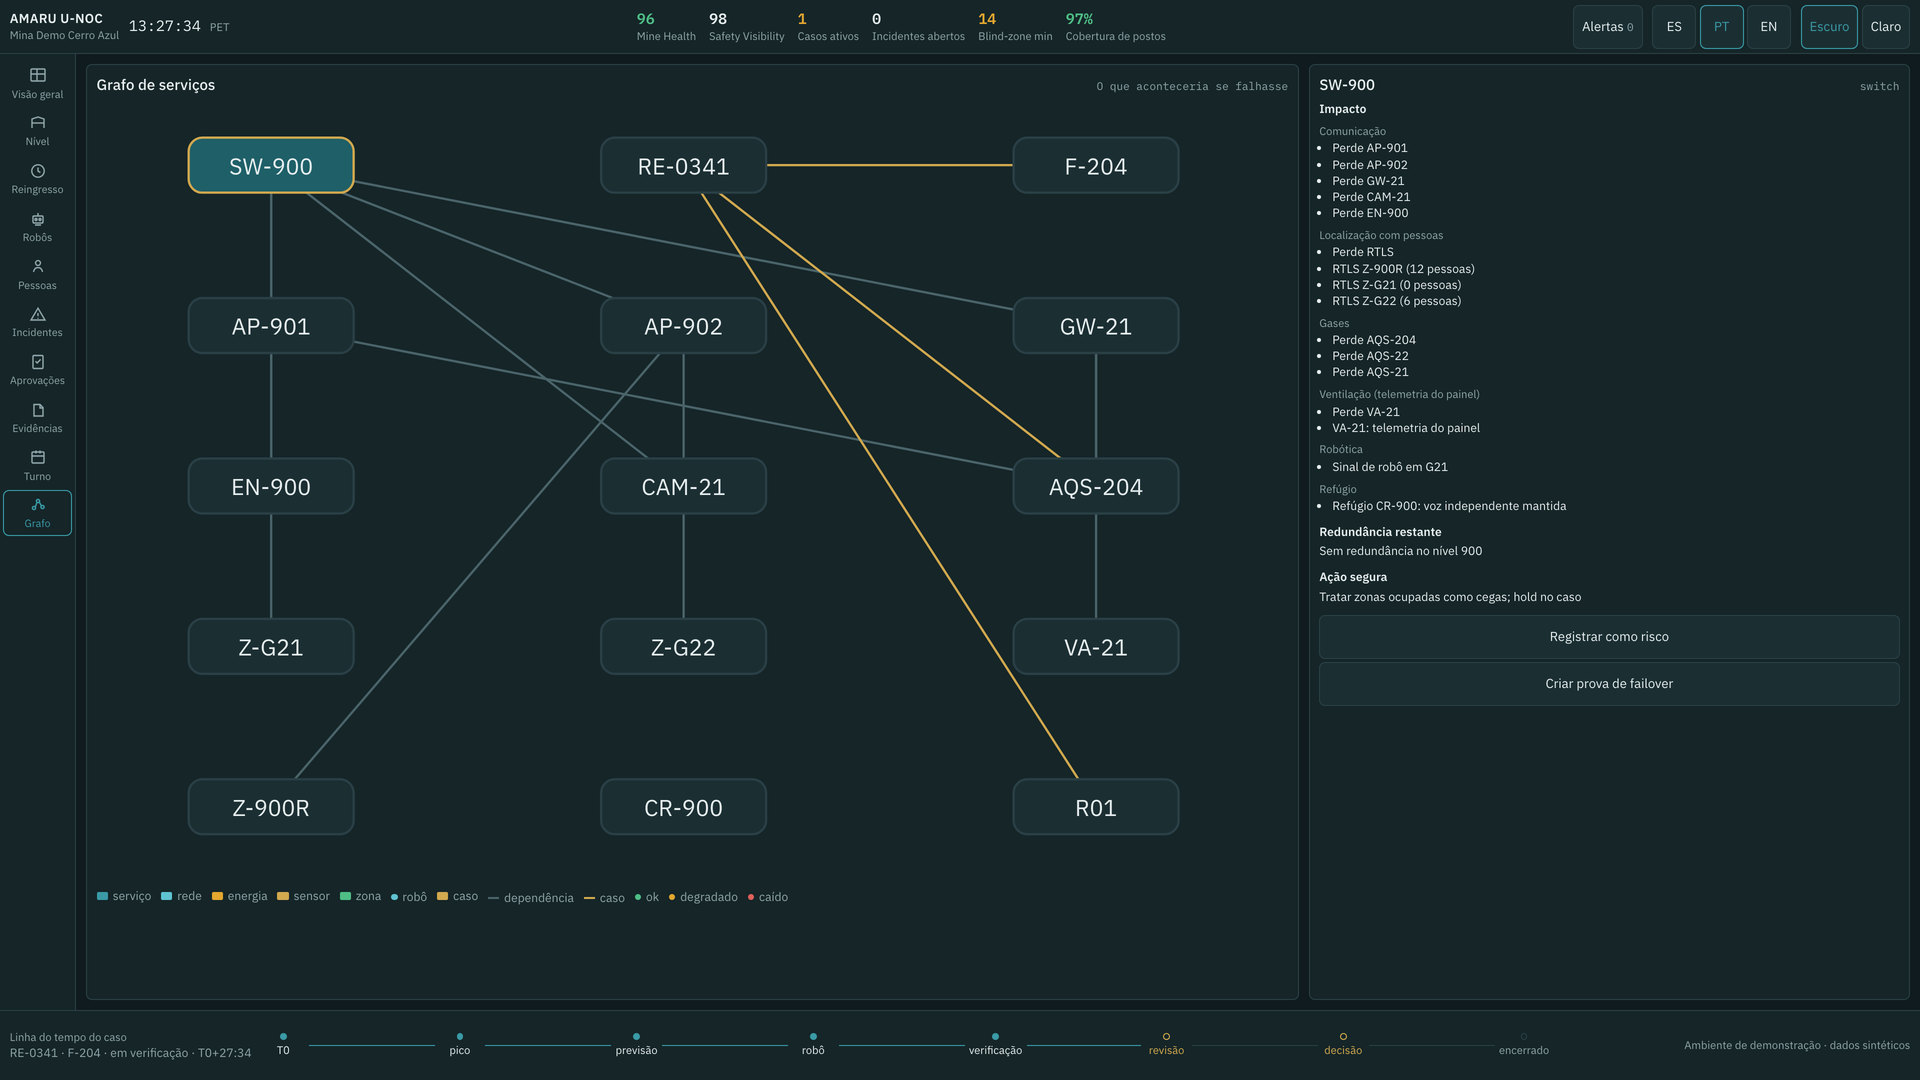
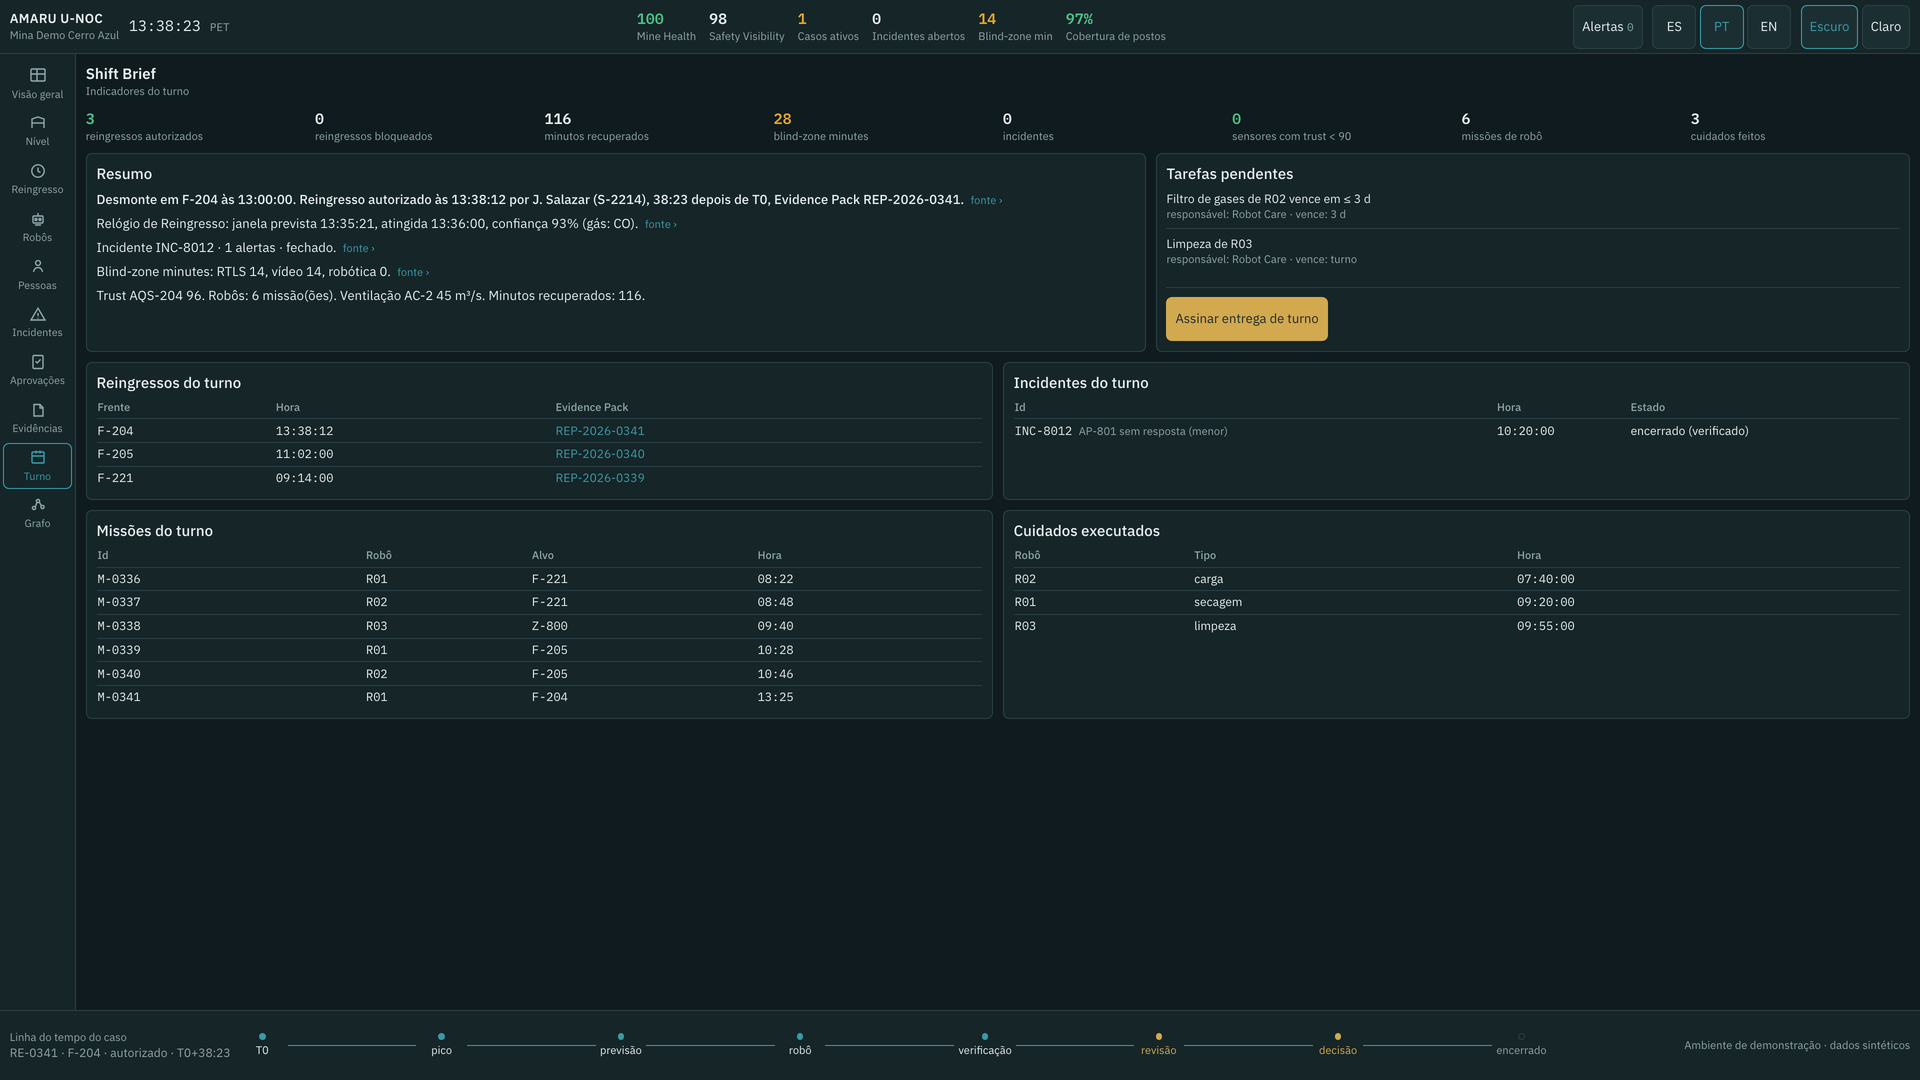
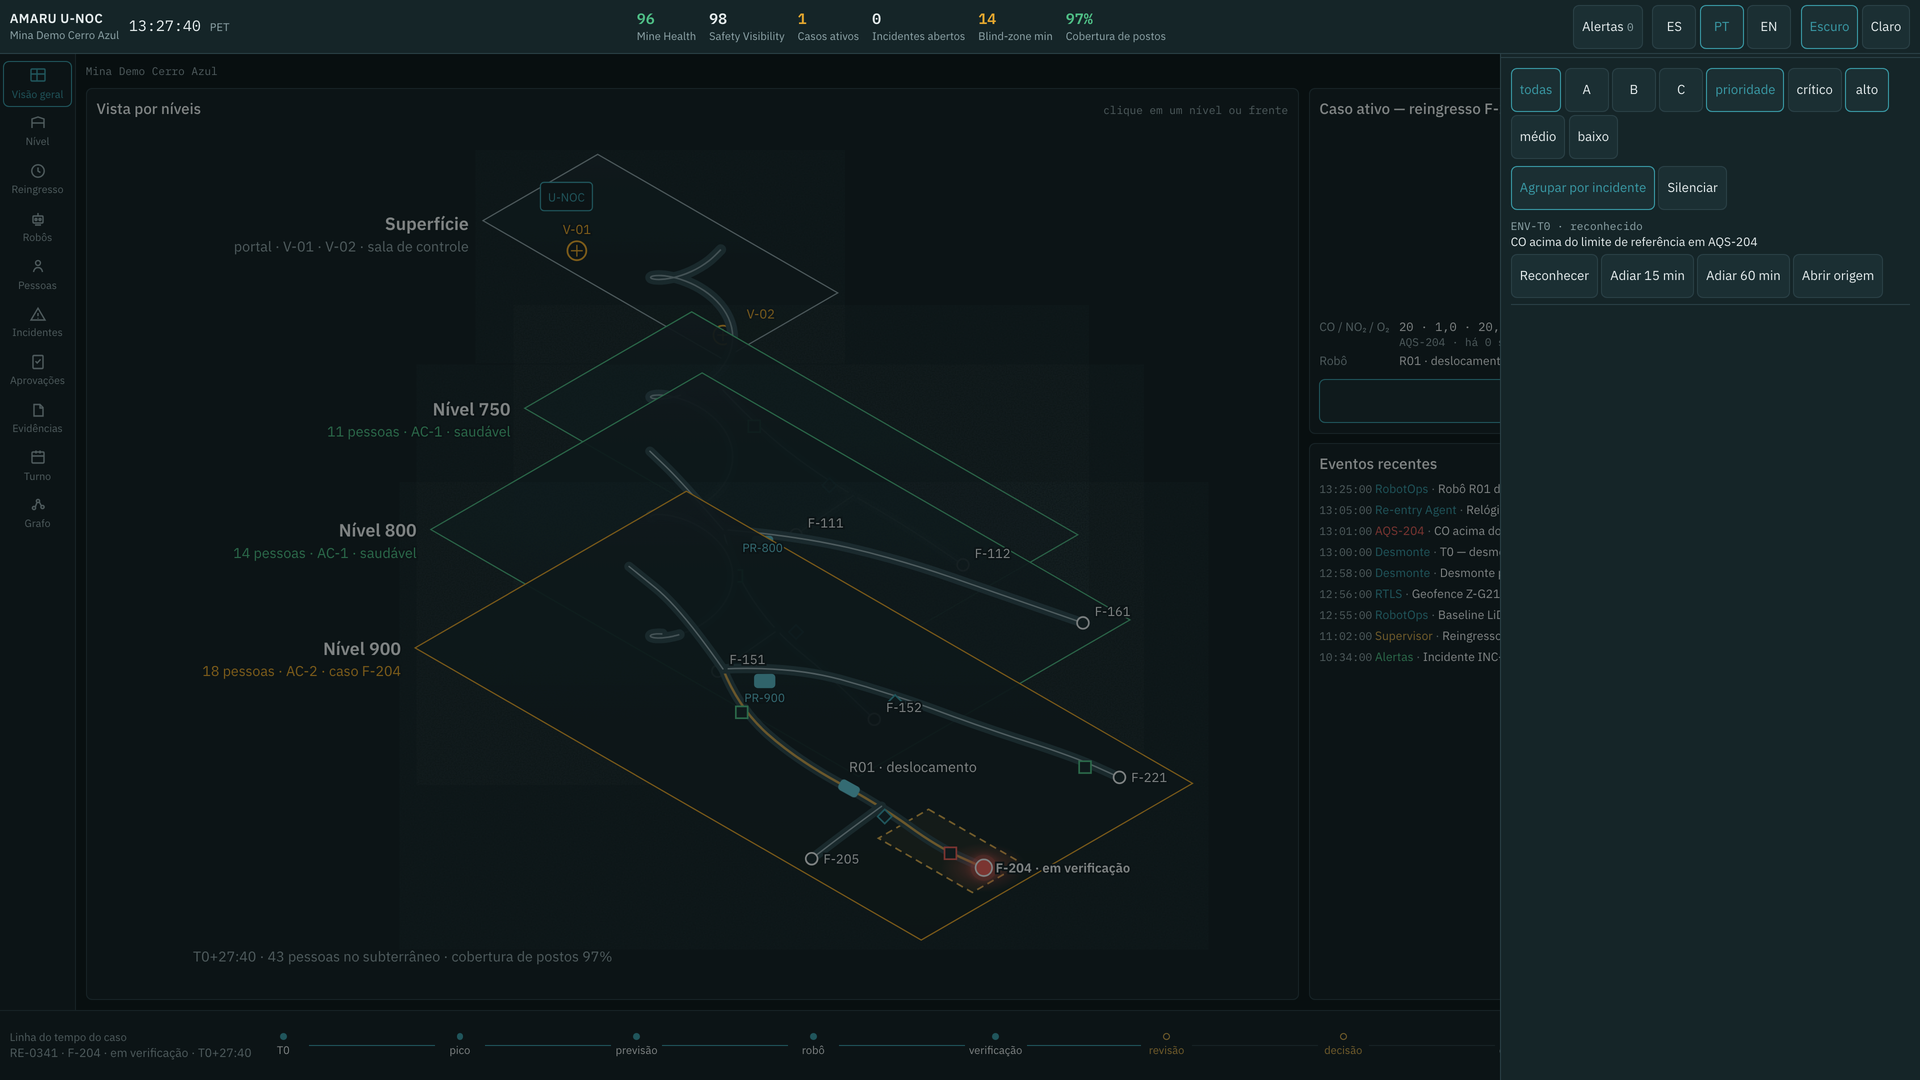
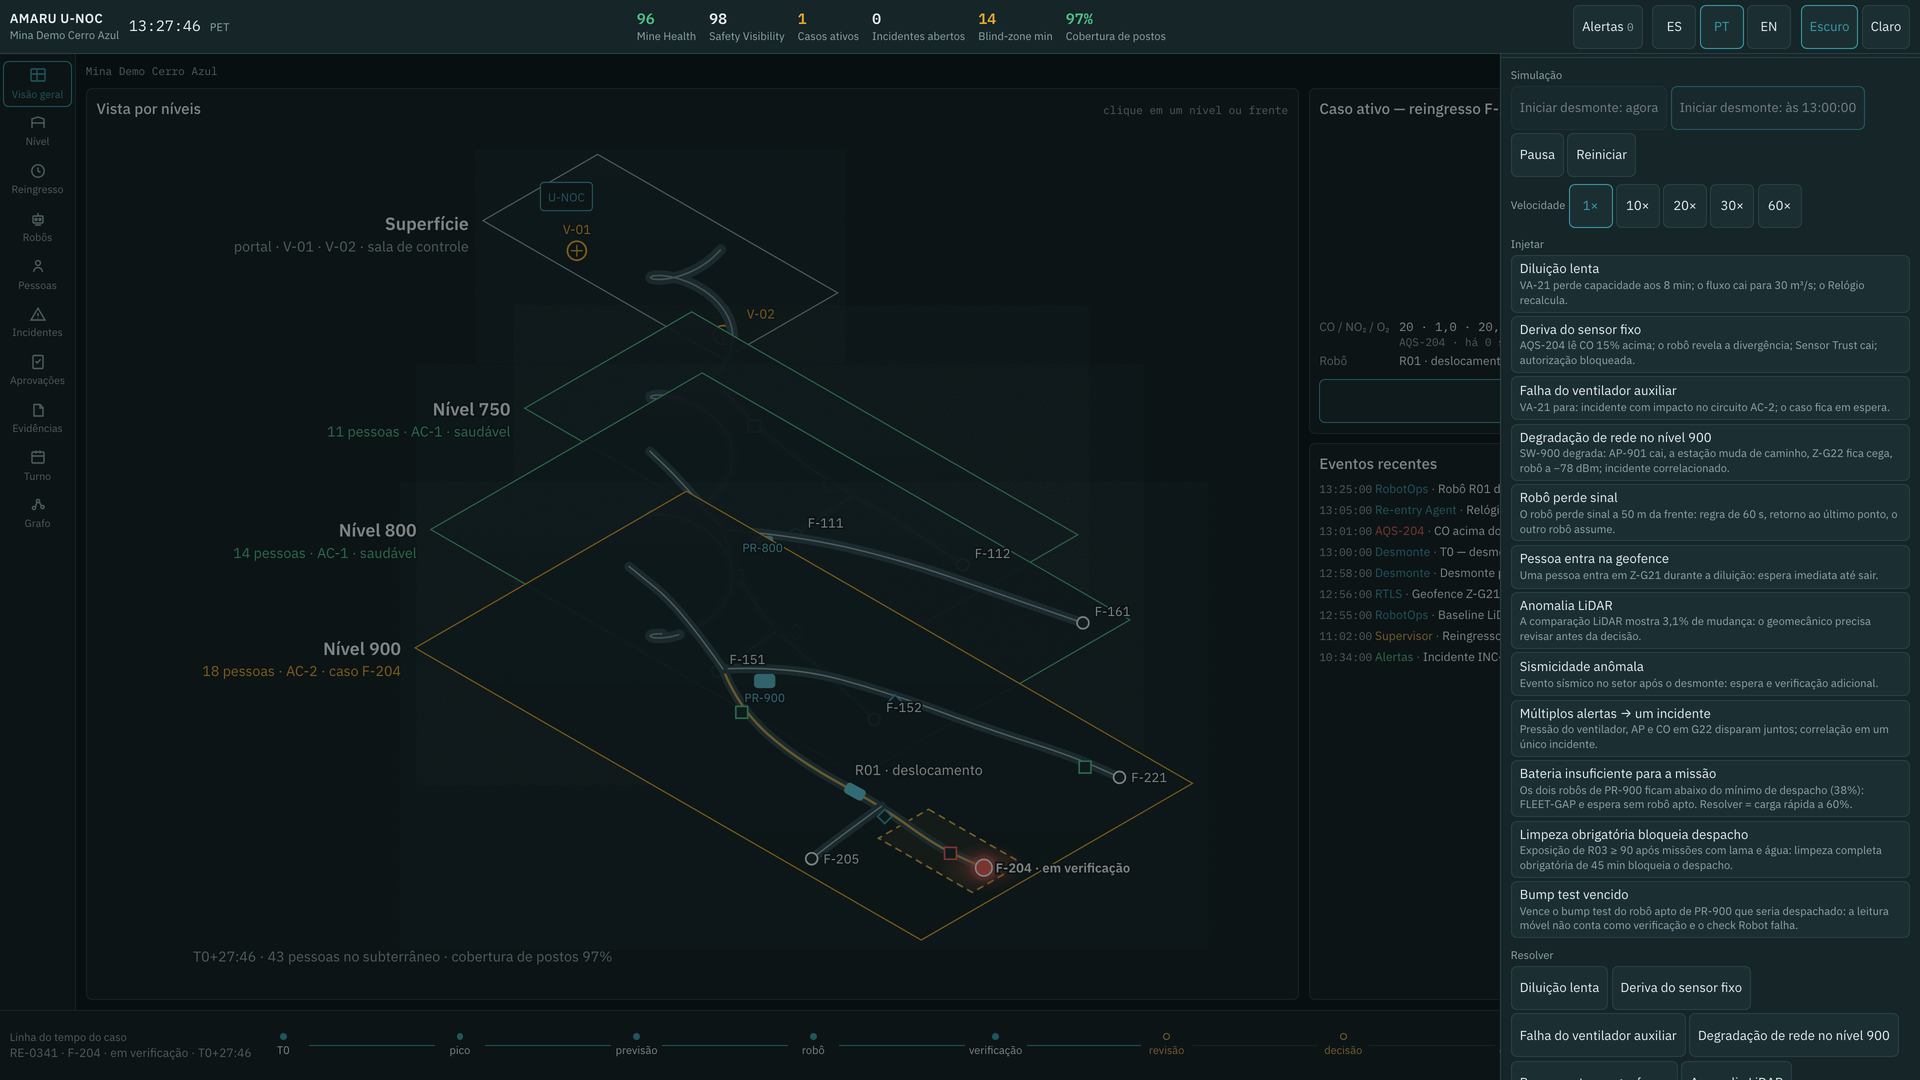
Visão geral da mina — cada nível, cada contagem de pessoas, o caso ativo e seu relógio de reingresso em uma só tela.
Telas do ambiente de demonstração; o produto opera em espanhol, português e inglês, no desktop e no tablet do supervisor — inclusive offline. Todos os dados são sintéticos.
A mesma decisão, com nomes diferentes
No Brasil se diz detonação; no Peru e no México, voladura; no Chile, tronadura. O reingresso é a mesma decisão: quando uma pessoa pode voltar à frente de lavra depois da detonação, com que leitura de gases, com que ventilação e com que registro.
O que rege a decisão em cada país
As normas são públicas. O U-NOC não interpreta a norma: registra o que foi medido e quem decidiu.
- Peru
- DS 024-2016-EM
- Chile
- DS 132 — Reglamento de Seguridad Minera
- México
- NOM-023-STPS-2012
- Colômbia
- Decreto 1886 de 2015
- Brasil
- NR-22
Prevê
Um modelo físico de diluição de gases transforma as leituras da estação fixa e do robô em uma previsão de janela segura — com sua confiança e o gás que governa — recalculada a cada nova leitura.
Age
Missões despachadas aos robôs de cada posto, com regras de bateria, limpeza e calibração embutidas. Se um robô perde sinal, retorna ao último ponto conhecido e o outro robô assume a missão.
Comprova
Cada leitura, ação e decisão vai para um ledger append-only. O Evidence Pack é selado com hash — pronto para o registro de reingresso, a auditoria e a fiscalização.
Pessoas decidem
O estado mais alto que o sistema alcança é “pronto para revisão humana”. O reingresso é autorizado por um supervisor, com nome e motivo — nunca pelo software.
Demonstração · dados sintéticos
O robô entra primeiro. A decisão continua humana.
Um turno simulado numa mina fictícia, do portal ao reporte: onze pontos de controle, sete parâmetros por ponto, cada alerta com acuse de recebimento e cada decisão registrada com nome e hora.
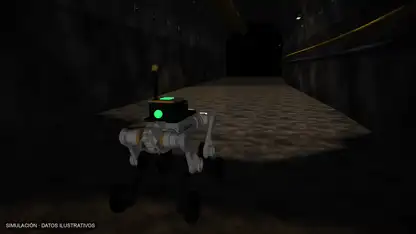
05:40. O turno ainda não entrou; o robô sim. A missão foi planejada no Centro de Controle e liberada pelo supervisor; o robô se autoverifica e entra. Um protocolo, não um joystick.
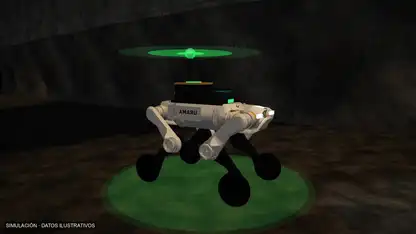
O robô para, estabiliza e mede por 30 a 60 segundos: sete leituras em verde, cada uma com hora, coordenada e foto. Registro auditável sem que ninguém escreva nada; entra no painel como evento informativo.
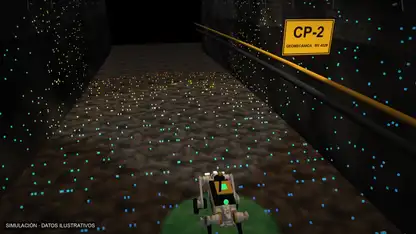
Varredura LiDAR de teto, paredes laterais e sustentação, comparada com a da missão anterior: diferença de 3 mm, dentro da incerteza do sensor. O olho humano vê a galeria de hoje; o sistema vê a diferença em relação a ontem.
CO e NO₂ ainda acima do limiar de reentrada. A plataforma cruza a hora do disparo com a vazão de ventilação e projeta quando a frente estará pronta para revisão humana. Até lá: não liberar.
Sem cobertura, o Centro de Controle perde a telemetria. O robô segue a missão carregada dentro da zona autorizada, em modo seguro local, guarda leituras e scans e sincroniza ao recuperar o sinal.
Zona sulfetada com água: H₂S acima do limiar de atenção e WBGT indicando estresse térmico. A plataforma pede uma segunda medição, solicita reforço de ventilação e avisa o supervisor com o limite de permanência do procedimento.
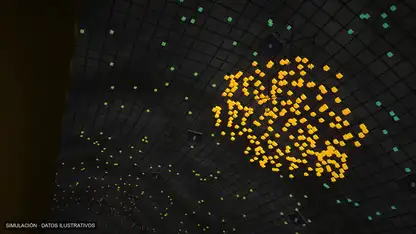
Fissura nova no teto: o scan detecta 18 mm de deformação local e o extensômetro marca 6 mm em 24 h. A plataforma pede um scan de maior resolução e avisa o geomecânico. O sinal aparece dias antes do evento.
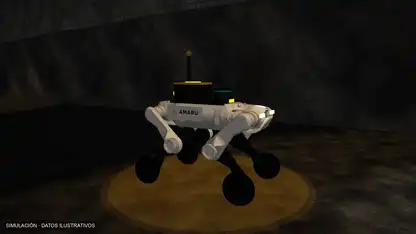
O LEL sobe a 12 %. A plataforma cruza com o CO e a ventilação e recomenda suspender os trabalhos a quente no trecho; o supervisor emite a ordem com um clique.
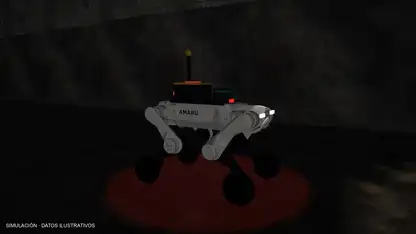
Oxigênio abaixo do mínimo e CO₂ em alta. O robô interrompe a rota, recua para uma posição segura e transmite. O supervisor acusa recebimento e abre o protocolo de evacuação da frente; ninguém esteve exposto.
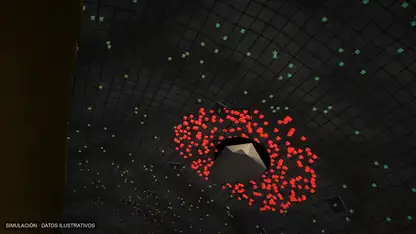
Três missões seguidas mostram a deformação acelerando, e há um bloco solto sobre a rota. O robô para antes da zona e a marca como não entrar; quem decide a interdição e a rota alternativa é o geomecânico.
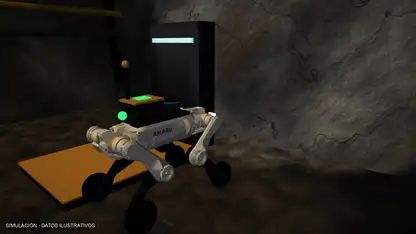
O robô volta à estação de carga. Em dois minutos o Centro de Controle tem o reporte do turno e a lista de verificação DS-024 preenchida ponto a ponto, com cada alerta, seu acuse e quem decidiu o quê.
Simulação com dados sintéticos numa mina fictícia; limiares ilustrativos, substituídos pelos do procedimento de cada operação. A demonstração é narrada em espanhol.
A missão em 66 segundos
A demonstração completa (4 min 25 s, em espanhol)
Biblioteca de evidências
O que a missão entrega no retorno
Os quatro documentos que a demonstração gera e disponibiliza para download: o reporte do turno, a lista de verificação de inspeção DS-024 preenchida pela missão, o modelo em branco e as obrigações da AMARU como contratista. Amostras com dados sintéticos de uma mina fictícia, em espanhol.
-
Reporte do turno · RPT-4520-20261027-T1
Duas páginas: resumo do turno, pontos de controle, geomecânica, eventos e acusos. O mesmo PDF que abre no console.
-
Lista de verificação de inspeção DS-024 · preenchida pela missão (CHK-4520-20261027-T1)
35 verificações em 8 seções com o resultado calculado da missão, a evidência (ponto, hora, leitura, evento) e o responsável, com nome e hora.
-
Lista de verificação de inspeção DS-024 · modelo
As mesmas 35 verificações com as colunas de resultado em branco, prontas para o procedimento de cada operação.
-
Lista de verificação DS-024 · obrigações da AMARU como contratista
32 verificações, matriz RACI, ficha de missão e informe pós-desmonte.
Documentos modelo rotulados “pendiente de validación legal”: os artigos do D.S. 024-2016-EM que citam passam por assessoria legal peruana antes de qualquer entrega como documento oficial. Dados de demonstração, nunca resultados de cliente.
Perguntas frequentes
O que é reingresso após detonação?
É a liberação para pessoas voltarem a uma frente de lavra depois de uma detonação, quando gases, ventilação e condição do maciço permitem. No U-NOC essa janela aparece como um relógio de reingresso, calculado a partir das leituras das estações fixas e dos robôs.
Quais gases são acompanhados?
Os que a operação define — normalmente CO, NO₂ e O₂ — com os limites da norma do país e da própria mina. A demonstração usa valores sintéticos.
O robô substitui o supervisor?
Não. O robô entra antes das pessoas e mede; a decisão continua com quem assina. O U-NOC prepara a decisão e guarda a evidência.
Funciona sem rede na mina?
Se um robô perde o sinal, volta ao último ponto conhecido e outro robô assume a missão; o tablet do supervisor funciona offline e sincroniza quando há rede.
Em quais países o U-NOC está disponível?
Hoje, no Peru e no Brasil — os mercados de lançamento. México, Chile e Colômbia estão no roadmap de expansão. O produto opera em espanhol, português e inglês.
Os dados das telas são reais?
Não. Tudo o que aparece nesta página vem do ambiente de demonstração: uma mina fictícia e dados sintéticos.